






摘要:COLMAP 是学术界与工业界广泛使用的开源运动恢复结构(SfM)与多视图立体(MVS)重建管线。本文解析其"特征提取/匹配走 GPU、增量式平差走 CPU、稠密重建走 GPU"的异构负载结构,推导影像规模(数百至数万张)对应的工作站 CPU、GPU 显存与内存配置。
适用读者:摄影测量、文化遗产数字化、城市实景三维、机器人视觉建图方向的工程师与研究人员;无人机航测数据处理团队。
资料背景与核心观点
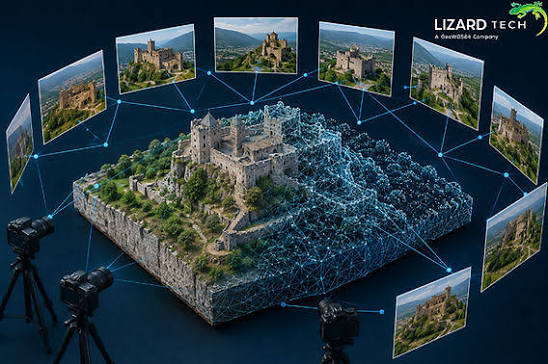
本文参考以下公开资料:
- COLMAP 官方站点(colmap.github.io)。COLMAP 是通用的运动恢复结构与多视图立体管线,提供图形界面与命令行两种使用方式,支持有序/无序影像集的自动三维重建;源码与预编译二进制开放获取。
- COLMAP 项目主页(demuc.de/colmap,作者 Johannes Schönberger 维护)。安装文档明确指出:稠密重建(dense reconstruction)与多 GPU 特征提取/匹配需要 CUDA 支持的 NVIDIA GPU——即必须编译或下载带 CUDA 支持的版本。其学术基础为 Schönberger & Frahm 的 ECCV 2016 论文《Structure-from-Motion Revisited》与 CVPR 2016 论文《Pixelwise View Selection for Unstructured Multi-View Stereo》。
核心观点:
- COLMAP 是典型的异构流水线:SIFT 特征提取与匹配可由 CUDA 大幅加速;增量式 SfM 的光束法平差(Bundle Adjustment, BA)是 CPU 上的稀疏最小二乘问题(Ceres Solver);稠密 MVS(PatchMatch Stereo、深度融合)再次回到 GPU。硬件必须"CPU 与 GPU 两头都不瘸"。
- 影像规模决定资源画像:数百张的物体级重建主流桌面即可;上万张的城市级重建中,BA 的内存与 CPU 时间成为主要瓶颈,特征数据库(SQLite)的 I/O 也不容忽视。
- 与商业软件(Metashape、RealityCapture)相比,COLMAP 可脚本化、可定制、免费,适合科研与自动化产线;交互体验与"一键出模"非其强项。
主要功能模块与核心算法
特征提取与匹配(GPU)
SIFT 特征检测与描述子在 CUDA 上实现;匹配阶段(穷举/序列/词汇树检索)同样在 GPU 上完成描述子距离计算。图像对数量随影像数近似平方增长,是无序大场景的首个耗时大户。匹配结果写入 SQLite 数据库。
增量式 SfM(CPU)
从种子图像对开始,逐张注册新图像:PnP 解算位姿 → 三角化新点 → 局部/全局光束法平差(Ceres 稀疏 LM 优化)。BA 是纯 CPU 稀疏线性代数负载,主频、内存容量与内存带宽敏感;随重建规模增长,全局 BA 时间可占总时长一半以上。
稠密重建(GPU)
- PatchMatch Stereo:对每张影像在其邻近视图集合上做逐像素视差搜索(CUDA),显存需求随影像分辨率与视图数增长,官方文档指出这是需要 CUDA 的阶段。
- 立体融合(fusion)与可选的 Poisson/Delaunay 网格化:融合为 CPU 密集 + 大内存(全图点云驻留内存),网格化阶段内存需求可达点云规模的数倍。
可选扩展
GPS 先验配准、分层重建、基于检索的大规模场景分块重建。
计算特点与性能瓶颈
计算/内存密集特征
- GPU 阶段(特征/MVS):计算密集,显存需求与影像分辨率正相关——4200 万像素航片做 PatchMatch 时 8GB 显存偏紧,12—24GB 舒适。
- CPU 阶段(BA/融合):大场景全局 BA 的稀疏矩阵驻留内存,万张级影像建议 128GB 以上;融合与网格化阶段内存峰值常高于 SfM 阶段。
串并行特征
- 特征提取/匹配:多 GPU 可线性分摊(官方安装文档明确支持多 GPU 特征提取/匹配)。
- BA:单进程多线程(OpenMP 级),无法多卡/多机扩展;大场景靠算法层面分块(分层/分束)缓解。
- MVS:天然按影像并行,多 GPU 有效。
I/O 与多任务特点
- 原始影像(RAW/JPEG,数百 GB 至 TB 级)读取 + SQLite 匹配数据库随机读写,NVMe 项目盘为标准配置。
- 流水线各阶段(extract → match → map → dense)串行接力,可用脚本编排多项目排队,提高整线利用率。
瓶颈排序
影像规模中等:GPU(匹配+MVS)≈ CPU(BA)。影像规模大:内存与 CPU(BA/融合)前移为第一瓶颈。
典型应用场景
- 文物/构件级重建:数百张高分辨率照片,全流程小时级,主流单卡工作站。
- 无人机航测:千至万张 2000 万像素级影像,POS 辅助 + 分块策略,重视 CPU/内存与存储。
- 城市实景三维/数字孪生:数万张影像分层重建,BA 内存 256GB 级,多 GPU 加速特征与 MVS。
- 视觉 SLAM 研究:以 COLMAP 作为离线真值/地图构建工具,脚本化批处理为主。
UltraLAB 硬件配置建议
分档配置表
| 项目 | 入门配置(构件级/教学) | 主流配置(航测项目主力) | 高性能配置(城市级/数字孪生) |
|---|---|---|---|
| CPU 选型思路 | 12—16 核高主频桌面 CPU(BA 主频敏感) | 24—32 核高频工作站 CPU(Threadripper / 至强 W) | 32—64 核高规格平台,内存通道与容量优先 |
| 内存 | 64GB | 128—256GB | 256—512GB ECC(万张级 BA 与融合峰值) |
| GPU 与显存 | 1× NVIDIA RTX 4070 12GB 级(CUDA 必需) | 1× RTX 4090 24GB 级(高分辨率影像 PatchMatch 余量) | 2—4× RTX 4090/RTX A6000 级,特征与 MVS 多卡并行 |
| 系统盘 | 1TB NVMe SSD | 1TB NVMe SSD | 1—2TB NVMe SSD |
| 项目盘 | 2TB NVMe SSD(影像+数据库+成果) | 4TB NVMe SSD | 8TB NVMe SSD RAID |
| 数据盘 | 8TB HDD | 16TB HDD/RAID | 32TB+ RAID/NAS(原始航片归档) |
| 散热/电源/扩展 | 风冷,850W | 风冷/水冷,1000—1300W | 工作站/机架高规格风道,1600W 冗余,多卡槽 |
| 适用场景 | 数百张影像、科研入门 | 千—万张航片、常态化项目 | 数万张城市级重建、多项目产线 |
推荐理由与升级方向
- 异构均衡原则:CPU 保 BA(主频+内存),GPU 保特征与 MVS(CUDA+显存);任何一端短板都会拉长整条流水线。
- 显存按影像分辨率配:2000 万像素级 12GB 可跑、16GB 舒适;4200 万像素以上或大幅面卫星影像建议 24GB 级。
- 升级路径:内存与 GPU 均可后加;城市级场景优先考虑"分层/分块重建 + 多机分工"的软件方案,硬件不必一步到位。
提示:必须使用带 CUDA 支持的 COLMAP 构建(官方预编译或自行编译),否则稠密重建不可用;AMD/Intel 显卡不在支持范围内。
软件清单
| 类别 | 软件 | 作用 | 必需性 |
|---|---|---|---|
| 重建管线 | COLMAP(CUDA 构建,GUI+CLI) | SfM/MVS 核心 | 必需 |
| 运行环境 | NVIDIA 驱动 + CUDA Toolkit、Ceres Solver(随构建集成) | GPU 加速与优化库 | 必需 |
| 数据预处理 | exiftool、RAW 转换工具(dcraw/厂商软件) | 影像整理与 EXIF 管理 | 推荐 |
| 点云后处理 | CloudCompare、MeshLab、PDAL | 点云滤波/量测/格式转换 | 推荐 |
| 地理配准 | GDAL、QGIS | 坐标系转换与 GIS 对接 | 可选 |
| 自动化 | Python(pycolmap)、shell | 流水线编排 | 推荐 |
| 可视化 | COLMAP GUI、CloudCompare | 中间结果检查 | 必需 |
常见问题(FAQ)
Q1:COLMAP 必须用 N 卡吗?
是。稠密重建与多 GPU 特征提取/匹配依赖 CUDA,仅支持 NVIDIA GPU;CPU-only 模式只能做稀疏 SfM,无法完成稠密重建。
Q2:万张影像跑不动,先加什么?
先看卡在哪一阶段:BA 内存爆了加内存;匹配慢加 GPU 或改用序列/检索匹配策略;MVS 慢加卡。算法层面(分层重建、共享特征数据库复用)常常比加硬件更有效。
Q3:显存多大够用?
PatchMatch Stereo 的显存与影像分辨率、邻近视图数相关:1200 万像素级 8GB 起步,2000 万像素 12—16GB,4200 万像素以上建议 24GB。超限时会报 CUDA 内存错误,可降低 max_image_size 折中。
Q4:多 GPU 对 COLMAP 帮助大吗?
对特征提取/匹配与 MVS 帮助大(官方支持多 GPU 并行这些阶段);对 BA 无帮助。如果项目以大场景 SfM 为瓶颈,优先投 CPU 与内存而非多卡。
Q5:与 Metashape 相比怎么选?
Metashape 交互友好、一体化程度高、商业支持完善;COLMAP 免费、可脚本化、可深度定制,适合自动化产线与科研。两者硬件画像相似(异构均衡),很多团队按"COLMAP 批处理产线 + 商业软件交互精修"搭配使用。
总结与选型建议
COLMAP 的选型核心是"异构均衡:高主频 CPU + 大内存保 BA 与融合,CUDA 显卡按影像分辨率配显存,NVMe 保数据管道"。入门档 16 核 + 64GB + RTX 4070 级覆盖构件级重建;航测主力 24—32 核 + 128—256GB + RTX 4090 级;城市级场景 64 核级 + 256—512GB + 多卡。大项目上线前建议用本机典型数据集跑完整流水线定位瓶颈,再决定升级方向。
边界与核实事项
- COLMAP 采用 BSD 许可,学术与商业均可使用;依赖库的许可以仓库说明为准。
- 不同 CUDA/驱动版本组合需与 COLMAP 构建匹配,升级驱动时注意验证。
- 文中显存数值为社区工程经验量级,具体以实际影像分辨率与参数实测为准。
参考来源
- COLMAP 官方站点(文档与论文) — https://colmap.github.io/
- COLMAP 项目主页(安装与 CUDA 要求,作者维护) — https://demuc.de/colmap/
上述所有配置,代表最新硬件架构,同时保证是最完美,最快,如有不符,可直接退货
欲咨询机器处理速度如何、技术咨询、索取详细技术方案,提供远程测试,请联系
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800



