






海空异构蜂群协同AI控制与大模型本地部署:无人船+无人机UltraLAB图形工作站硬件配置全指南
摘要:随着DARPA AMASS"自主多域自适应蜂群体系"等前沿项目的推进,无人船(USV)与无人机(UAV)的跨域协同正从"各自为战"迈向"海空一体认知决策"的新阶段。大语言模型(LLM)的语义理解、任务分解与实时规划能力,为异构蜂群在开放海域的动态任务分配、冲突消解与长航时覆盖提供了全新范式。本文系统梳理海空异构蜂群AI控制的核心软件模块、大模型本地部署的技术路径,并针对海空联合仿真、边缘推理、跨域通信三大场景,给出UltraLAB图形工作站的阶梯式硬件配置方案与常见问题深度解析。
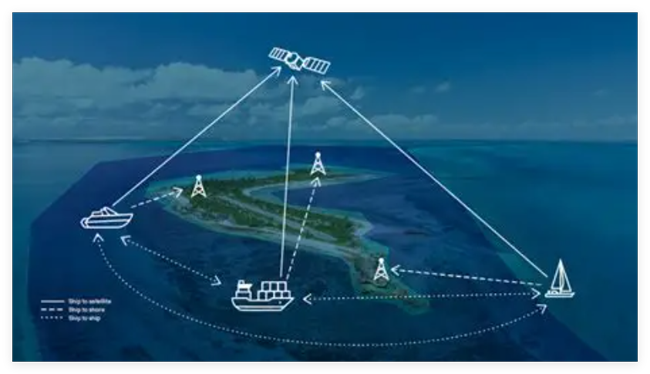
一、海空异构蜂群AI控制技术全景
1.1 从单域到跨域协同:控制架构演进
海空异构蜂群控制经历了四代技术跃迁:
|
代际 |
控制范式 |
核心技术 |
代表系统/框架 |
通信延迟容忍 |
|
第一代 |
单域遥控 |
预设航点、PID控制 |
QGroundControl + PX4 / MOOS |
100-500ms |
|
第二代 |
同构分布式 |
共识算法、Vicsek模型 |
ROS + Prometheus |
50-200ms |
|
第三代 |
异构协同 |
跨域任务分配、人工势场 |
MOOS-IvP + DDS + MADDPG |
20-100ms |
|
第四代 |
Agentic AI |
LLM语义规划 + MARL + 海空边缘计算 |
LLM-Agent + 分层中央-分布式规划 |
10-50ms |
表1:海空异构蜂群控制技术四代演进对比
当前前沿方向是将大语言模型(LLM)的语义理解、任务分解与动态重规划能力融入无人船与无人机蜂群,实现"自然语言任务指令→海空任务拆解→动态区域分配→实时冲突消解→协同覆盖/打击"的全自主闭环。研究表明,基于LLM的无人艇集群在岛礁巡逻场景中可实现超过80%的任务成功率,并在异常事件(如随机USV故障)下保持70%以上的实时响应成功率。
1.2 大模型本地部署的三类架构
针对海空异构蜂群的AI控制需求,大模型本地部署通常采用以下三种架构模式:
图2:海空异构蜂群大模型本地部署的三种架构模式| 架构模式 | 算力部署位置 | 适用场景 | 网络依赖 | autonomy等级 |
|---|---|---|---|---|
| 独立式(Standalone) | 船载/机载边缘计算单元 | 拒止海域、远洋科考、军事对抗 | 无/星间链路 | 完全自主 |
| 边缘赋能式(Edge-Enabled) | 岸基站/母舰边缘服务器 | 岛礁巡逻、近海搜救、海洋监测 | 低延迟微波/5G maritime | 半自主 |
| 边云协同式(Edge-Cloud Hybrid) | 岸基预处理 + 云端大模型 | 港口物流、跨海大桥巡检、智慧海事 | 卫星回传/5G/6G | 人在回路 |
表2:大模型本地部署架构对比
二、核心软件模块与功能解析
2.1 飞行/航行控制与仿真层
| 软件名称 | 主要功能 | 开源协议 | 适用场景 | 硬件加速支持 |
|---|---|---|---|---|
| PX4 | 开源飞控固件,支持多旋翼/固定翼/VTOL | BSD-3 | 无人机真机飞行、HIL仿真 | 部分模块支持GPU |
| MOOS-IvP | 无人船(USV)任务规划与行为控制框架 | GPL | 无人船路径规划、避碰、任务分配 | CPU多核优化 |
| ROS 2 / ROS | 机器人中间件,跨域节点通信与数据同步 | Apache 2.0 / BSD | 海空异构算法开发、传感器融合 | CPU多核优化 |
| Gazebo / Gazebo Harmonic | 物理仿真引擎,支持海流/风浪/传感器噪声 | Apache 2.0 | 海空联合SIL、环境模拟 | 支持CUDA加速 |
| Maritime Gazebo / VRX | 开源无人船仿真环境,支持水动力模型 | Apache 2.0 | USV软件在环、海上环境模拟 | GPU渲染可选 |
| AirSim | 微软高保真仿真平台,基于Unreal Engine | MIT | 无人机视觉算法验证、SLAM仿真 | GPU渲染必需 |
| RflySim | 一键式集群仿真平台,兼容Simulink/Python | 商业/教育版 | 大规模蜂群SIL/HIL | 支持UE4视觉渲染 |
| AgentFly / HMAS | 大规模海空异构多智能体协同仿真框架 | 开源 | 跨域异构集群算法研究 | 支持Isaac Sim后端 |
表3:飞行/航行控制与仿真核心软件清单
2.2 AI决策与大模型层
| 软件/框架 | 主要功能 | 开源协议 | 适用场景 | 显存需求 |
|---|---|---|---|---|
| PyTorch | 深度学习框架,支持海空MARL训练 | BSD | 跨域策略网络训练、推理 | 根据模型规模 |
| TensorFlow / TF-Agents | Google强化学习框架 | Apache 2.0 | MADDPG、QMIX、MATD3算法实现 | 中等 |
| LLaMA.cpp / Ollama | 大模型本地推理引擎 | MIT / GPL | 船载/机载/岸基LLM部署 | 4GB-48GB |
| vLLM | 高吞吐LLM推理服务 | Apache 2.0 | 岸基站多并发推理、任务规划 | 24GB-96GB |
| LangChain / LangGraph | LLM应用编排框架 | MIT | 海空任务规划、工具调用链 | CPU为主 |
| Prometheus-Swarm | 无人机集群控制开源模块 | BSD | 无人机编队、避障、任务分配 | CPU多核 |
| MOOS-IvP Behavior Set | 无人船行为库,支持自适应任务分配 | GPL | USV区域覆盖、编队、避碰 | CPU多核 |
表4:AI决策与大模型核心软件清单
2.3 通信与跨域协同层
| 软件/协议 | 主要功能 | 特点 | 集群规模支持 |
|---|---|---|---|
| MAVLink | 无人机通信协议 | 轻量、跨平台、高兼容 | 单链路数百节点 |
| SOSP (Swarms-of-Swarms Protocol) | DARPA AMASS通用蜂群语言 | 跨域通用语言、异构平台互操作 | 数千节点级 |
| DDS(ROS2内置) | 实时数据分发 | 去中心化、QoS保障、跨域桥接 | 局域网内百节点 |
| SwarmLink / EasySwarm | 集群专用通信网关 | LoRa/微波抗干扰、高并发 | 单网关50+节点 |
| FedML | 联邦学习框架 | 隐私保护、分布式训练 | 跨节点模型聚合 |
| Acoustic Modem Stack | 水声通信协议栈 | 水下-水面跨介质通信 | 低带宽长距离 |
表5:通信与跨域协同核心软件清单
三、典型应用场景与计算特征
3.1 场景一:岛礁巡逻与海上维权
计算特征:
- 完全离线运行,无卫星/岸基依赖(拒止环境)
- 多模态感知融合(USV雷达/声呐 + UAV光电/红外/SAR)
- 大范围海域区域覆盖路径规划(LLM Agent任务分解)
- 低延迟协同决策(<20ms),支持目标识别→跟踪→取证全流程
- 长航时任务(>8小时),需船载边缘持续推理
软件栈:MOOS-IvP + PX4 + ROS2 + PyTorch(TorchScript) + LLaMA.cpp(量化模型) + MAVLink + DDS
3.2 场景二:海上搜救与应急响应
计算特征:
- 多模态感知融合(可见光 + 热成像 + LiDAR + 船载雷达)
- 大范围海域覆盖路径规划(LLM Agent动态任务分解)
- 边缘-岸基站协同推理(视频流实时回传与AI分析)
- 海空协同投放与回收(UAV从USV起降)
- 恶劣海况下的鲁棒控制与通信保持
软件栈:VRX/Maritime Gazebo + RflySim + Prometheus + Ollama/vLLM + OpenCV + GStreamer + MOOS
3.3 场景三:海洋生态监测与科考
计算特征:
- 超长航时、低功耗边缘推理(USV续航数周级)
- 物种识别、水质评估、浮游生物监测(视觉大模型)
- 分布式联邦学习(多船多机数据聚合)
- 大面积网格化巡检路径优化(海流补偿)
- 卫星间歇回传,本地缓存与压缩
软件栈:AirSim + Maritime Gazebo + FedML + MobileLLM/Phi-3 + QGroundControl + MOOS-IvP
3.4 场景四:港口物流与基础设施巡检
计算特征:
- 高密度海空域动态避障(>50架UAV + 20艘USV/km²)
- 5G Maritime/6G边缘计算节点协同
- 数字孪生实时映射(港口三维重建)
- 复杂电磁环境下的通信保持(岸桥/塔吊干扰)
软件栈:Gazebo + ROS2 + vLLM + DDS + 数字孪生平台 + MOOS-IvP Behavior Set
四、UltraLAB硬件配置推荐
4.1 配置选型核心原则
海空异构蜂群AI控制工作站的核心瓶颈呈现**"四高一低一宽"**特征:
- 高并发仿真:单台工作站需同时运行USV水动力仿真 + UAV飞控仿真 + 海流/风浪环境场 + 跨域传感器融合
- 高显存占用:7B-13B参数级LLM本地推理需24GB-48GB显存;海空双域视觉大模型(如SAM 2 + 海洋目标检测模型)需额外显存
- 高内存带宽:海空MARL训练时多智能体经验回放池占用巨大内存;ROS2 DDS跨域大规模节点通信消耗内存
- 高存储吞吐:多船多机高清视频流、声呐数据、SAR影像的实时落盘与AI预处理
- 低延迟通信:硬实时控制回路对NUMA亲和性和PCIe延迟敏感;USV-UAV协同对时间同步精度要求<1ms
- 宽温宽压:岸基/船载边缘服务器需适应-20℃~+55℃、高盐雾、高湿度海洋环境
4.2 阶梯式配置方案
图3:UltraLAB GX660M系列——专为海空异构蜂群AI与大模型推理设计的旗舰工作站【方案A】研发仿真型 —— 海空联合算法验证与SIL/HIL仿真
|
组件 |
规格参数 |
选型理由 |
|
处理器 |
Intel Core i9-14900K / AMD Ryzen 9 9950X (16C32T, 5.7GHz+) |
高主频加速单线程ROS/MOOS节点与Python脚本;多核支撑USV+UAV多实例联合仿真 |
|
内存 |
128GB DDR5-5600 ECC (4×32GB) |
同时运行4-8艘USV+8-16架UAV的Gazebo+MOOS+PX4 SITL实例,每实例约8-12GB |
|
系统盘 |
2TB PCIe 4.0 NVMe SSD |
快速加载UE4/Gazebo/Maritime场景与模型文件 |
|
数据盘 |
8TB PCIe 4.0 NVMe SSD |
存储海空联合飞行日志、声呐数据集、SAR影像、ROS Bag文件 |
|
显卡 |
NVIDIA RTX 4070 Ti SUPER 16GB ×1 |
支持CUDA加速Gazebo物理计算与水动力模拟;16GB显存可部署7B级量化LLM |
|
网络 |
双口10GbE + Wi-Fi 6E |
多机分布式仿真局域网互联;岸基无线链路 |
|
散热 |
360mm AIO水冷 + 机箱风道优化 |
14900K/9950X满载功耗250W+,需持续高频稳定 |
|
系统 |
Ubuntu 22.04 LTS + ROS 2 Humble + MOOS-IvP |
原生支持PX4、Gazebo、MOOS、ROS2工具链 |
|
预估功耗 |
450W-650W |
建议UPS不间断电源保障 |
|
参考预算 |
¥28,000 - ¥38,000 |
— |
表6:研发仿真型UltraLAB配置方案
【方案B】边缘推理型 —— 岸基站/母舰大模型实时决策
|
组件 |
规格参数 |
选型理由 |
|
处理器 |
AMD Ryzen Threadripper PRO 7995WX (64C128T, 5.1GHz) / Intel Xeon W9-3495X |
多核并行处理多路海空视频流解码与ROS2/MOOS节点;大缓存加速LLM Prefill阶段 |
|
内存 |
256GB DDR5-4800 ECC RDIMM (8×32GB) |
vLLM服务多并发请求时的KV Cache占用;多Agent跨域上下文记忆 |
|
系统盘 |
2TB PCIe 5.0 NVMe SSD |
极速启动vLLM/Ollama服务,降低冷启动延迟 |
|
数据盘 |
16TB PCIe 4.0 NVMe SSD (RAID 0) |
存储高清航拍视频、船载声呐数据、SAR影像、训练语料、海图数据库 |
|
显卡 |
NVIDIA RTX 4090 24GB ×2 / RTX 6000 Ada 48GB ×1 |
双卡可并行部署两个13B模型或一个70B量化模型;48GB单卡支持海空双域视觉大模型 |
|
网络 |
双口25GbE SFP28 + 5G Maritime模组 |
高带宽回传多路4K视频流与声呐数据;5G Maritime链路直连蜂群 |
|
散热 |
双360水冷系统 (500W-800W级) |
7995WX + 双4090满载功耗超1000W,需工业级散热 |
|
系统 |
Ubuntu 22.04 LTS + Docker + Kubernetes |
容器化部署vLLM、ROS2/MOOS节点,便于弹性扩缩 |
|
预估功耗 |
850W-1200W |
需冗余电源或船载逆变器方案 |
|
参考预算 |
¥85,000 - ¥125,000 |
— |
表7:边缘推理型UltraLAB配置方案
【方案C】训练集群型 —— 海空MARL策略网络与跨域视觉大模型微调
|
组件 |
规格参数 |
选型理由 |
|
处理器 |
2× AMD EPYC 9654 (96C192T×2, 3.7GHz) / 2× Intel Xeon Platinum 8592+ |
双路提供海量PCIe通道(>128 lanes),支持多GPU全速互联;NUMA优化海空多智能体并行环境 |
|
内存 |
1TB DDR5-4800 ECC RDIMM (16×64GB) |
海空MARL训练时并行环境(Vectorized Env)占用;大规模经验回放池;多船多机传感器数据缓存 |
|
系统盘 |
4TB PCIe 5.0 NVMe SSD |
操作系统 + 深度学习框架 + 海量依赖库 |
|
数据盘 |
45TB NVMe SSD阵列 (4×15.36TB, RAID5) |
存储百万级海空飞行片段、声呐数据集、SAR/光学遥感影像、预训练权重 |
|
显卡 |
NVIDIA RTX PRO 6000 96GB ×2 / H20 96GB ×2 |
四卡NVLink互联实现大模型分布式训练;96GB显存支持全参数微调7B-13B海空专用模型 |
|
网络 |
双口100GbE InfiniBand / RoCE v2 |
多机多卡训练时的梯度同步;低延迟RDMA通信 |
|
散热 |
双水冷 (1000W级) + 机房精密空调 |
双路CPU + 四卡GPU持续满载散热 |
|
系统 |
Ubuntu 22.04 LTS + NVIDIA AI Enterprise + Slurm |
集群调度、容器化训练、GPU驱动与CUDA工具链 |
|
预估功耗 |
1800W-2500W |
需专用机房供电(32A回路) |
|
参考预算 |
¥280,000 - ¥420,000 |
— |
表8:训练集群型UltraLAB配置方案
五、常见问题与硬件配置深度分析
5.1 Q1:为什么海空联合仿真比纯无人机仿真更吃GPU?
深度分析:
海空异构仿真对GPU的需求远超纯空域仿真,原因有三:
- 双域物理引擎并行:海空联合仿真需同时运行Gazebo(空域)+ Maritime Gazebo/VRX(水域)+ 海流/风浪环境场插件。USV的水动力计算(基于CFD简化模型)与UAV的空气动力学需在同一时间步内耦合求解,GPU加速的物理计算负担翻倍。
- 跨域传感器融合渲染:UAV的光电吊舱、USV的雷达/声呐可视化、海空联合SLAM(视觉+IMU+水声)均需GPU实时渲染。8船8机的SIL仿真意味着同时渲染8路空域4K + 8路海面雷达回波可视化,对GPU显存和CUDA核心提出极高要求。
- 海洋环境高保真建模:风浪、涌浪、海流、光照反射(海面镜面反射)的物理渲染计算量巨大。Unreal Engine 5的Nanite+Lumen在海洋场景下的GPU开销是陆地场景的2-3倍。
UltraLAB对策:
- 仿真型配置推荐至少16GB显存,用于同时加载双域场景与7B级视觉语言模型(VLM)
- 多卡配置时通过PCIe Switch确保每卡x16带宽,避免ROS2/MOOS节点间跨域图像传输瓶颈
- 采用RTX 4090/5090的48GB/32GB大显存版本,支持更大规模的海洋环境纹理缓存
5.2 Q2:LLM本地部署到底需要多大显存?海空7B模型能做什么?
深度分析:
显存占用 = 模型权重 + KV Cache + 激活值 + 框架开销
| 模型规模 | 精度 | 权重占用 | KV Cache(4K上下文) | 推荐显存 | 海空蜂群应用场景 |
|---|---|---|---|---|---|
| 7B (Qwen2.5/LLaMA-3) | INT8 | 7GB | 2-4GB | 12-16GB | 简单任务规划、自然语言指令解析、海图航线初筛 |
| 7B | FP16 | 14GB | 4-6GB | 20-24GB | 复杂任务链分解、USV-UAV协同故障诊断、海事法规查询 |
| 13B (Qwen2.5/DeepSeek) | INT8 | 13GB | 3-5GB | 20-24GB | 多Agent海空协商、动态区域分配策略生成、跨域冲突消解 |
| 13B | FP16 | 26GB | 6-10GB | 40-48GB | 高精度战术决策、人在回路验证、海空联合打击规划 |
| 70B (DeepSeek-V3 distill) | INT4 | 40GB | 8-12GB | 64-80GB | 战略级任务规划、跨域协同指挥、多语种海事通信 |
表9:大模型本地部署显存需求与海空蜂群应用映射
关键结论:
- 船载/机载边缘单元(Jetson AGX Orin 64GB)可运行7B INT8模型,实现单机自主决策
- 岸基UltraLAB工作站建议24GB起步,支持13B级模型多并发服务
- 若需运行70B级战略模型,必须采用RTX 6000 Ada 48GB×2或H20 96GB方案
5.3 Q3:为什么海空MARL训练极度消耗内存?128GB都不够?
深度分析:
海空异构强化学习的内存消耗来自五个维度:
- 并行环境实例:海空MARL需并行运行USV+UAV联合环境。每个Gazebo+Maritime Gazebo+MOOS+PX4实例约占用10-12GB内存,64个实例即需768GB。
- 经验回放池:海空跨域状态空间维度极高(USV位置/姿态/海流 + UAV位置/姿态/风速 + 目标状态)。以10船10机、每步状态维度2048、Float32计算:1M步 × 20 Agent × 2048 × 4B ≈ 160GB
- 多模态传感器数据缓存:声呐点云、SAR影像、光电视频流的实时预处理与缓存占用巨大内存
- 多智能体值函数网络:每个Agent独立Critic网络,20Agent × 2网络(Actor+Critic) × 13B参数 = 巨量显存占用
- ROS2/MOOS DDS跨域开销:海空双域节点默认保留历史样本,百节点集群的DDS内存占用可达数十GB
UltraLAB对策:
- 训练型配置标配1TB内存,支持中等规模(5-10船+5-10机)并行训练
- 超大规模(>20Agent)建议采用参数服务器架构,将Critic网络分布式部署到多节点
-
使用PyTorch的
pin_memory与num_workers优化,配合DDR5-4800高带宽内存降低数据搬运延迟
5.4 Q4:船载边缘计算与岸基工作站如何协同?海洋通信延迟怎么破?
深度分析:
海空蜂群系统的延迟构成:
总延迟 = 传感器采集(5ms) + 船载/机载推理(10-50ms) + 机间/船间通信(10-50ms) + 岸基决策(20-100ms) + 控制执行(5ms)
关键瓶颈:
- 海洋通信延迟:卫星通信往返延迟200-600ms,5G Maritime覆盖有限,传统WiFi在海上衰减严重
- 跨域时间同步:USV与UAV的传感器数据需严格时间同步(<1ms),否则SLAM与协同定位会发散
- ROS2 DDS跨域发现:默认启动时节点发现耗时数秒,不适用于动态加入/退出的海空蜂群
- 高盐雾高湿度:船载设备需IP67防护,普通工作站无法直接部署
UltraLAB对策:
- 岸基站配置双25GbE网卡,一端连接船载Mesh基站,一端连接本地vLLM推理集群
- 启用NVIDIA GPUDirect RDMA,实现网卡→GPU显存的零拷贝数据传输,绕过CPU内存
- 采用PTP(Precision Time Protocol)IEEE 1588时间同步,确保USV-UAV传感器亚微秒级同步
- 船载/岸基工作站采用UltraLAB加固型海洋版机箱,IP65防护、防盐雾涂层、宽温-20℃~+55℃
5.5 Q5:压缩机水冷 vs 传统风冷/AIO水冷,海空工作站如何选?
深度分析:
| 散热方案 | 解热能力 | 噪音水平 | 适用场景 | 维护要求 |
|---|---|---|---|---|
| 风冷 (双塔6热管) | 250W | 35-45dB | 岸基实验室仿真 | 低,清灰即可 |
| 360mm AIO水冷 | 350W | 40-50dB | 岸基高频CPU + 单卡推理 | 中,3年换液 |
| 压缩机水冷 (500W) | 500W | 55-65dB | 岸基双卡/Threadripper平台 | 高,需制冷剂维护 |
| 压缩机水冷 (1000W) | 1000W | 60-70dB | 机房训练集群 | 高,专业维护 |
| 加固型压缩机水冷 | 800W | 60-70dB | 船载/海上平台边缘服务器 | 高,防盐雾设计 |
表10:散热方案选型对照
选型建议:
- 岸基实验室环境(方案A/B):优先AIO水冷,平衡性能与噪音
- 船载/海上平台(方案B海洋版):采用UltraLAB加固型便携式压缩机水冷方案,IP65防护、防盐雾涂层、-20℃~+55℃宽温运行、抗振动设计
- 机房训练集群(方案C):配套精密空调,压缩机水冷作为辅助,确保7×24小时稳定
六、预装软件清单与开机即用方案
UltraLAB海空异构蜂群AI工作站出厂预装以下软件栈,确保开箱即用:
6.1 基础系统层
| 软件 | 版本 | 用途 |
|---|---|---|
| Ubuntu 22.04 LTS | 5.15内核 (PREEMPT_RT补丁可选) | 实时性优化基础系统 |
| NVIDIA Driver | 最新稳定版 | GPU驱动与CUDA支持 |
| CUDA Toolkit | 12.x | GPU并行计算 |
| cuDNN / TensorRT | 最新版 | 深度学习推理加速 |
| Docker + NVIDIA Container Toolkit | 最新版 | 容器化部署隔离 |
6.2 海空蜂群开发层
| 软件 | 版本 | 用途 |
|---|---|---|
| ROS 2 Humble Hawksbill | LTS | 机器人中间件与跨域通信 |
| MOOS-IvP | 最新稳定版 | 无人船任务规划与行为控制 |
| PX4 Autopilot | 最新稳定版 | 飞控固件与SITL仿真 |
| QGroundControl | 最新版 | 无人机地面站可视化 |
| Gazebo Harmonic | LTS | 物理仿真引擎 |
| VRX (Virtual RobotX) | 最新版 | 无人船高保真海洋仿真 |
| AirSim | 1.8+ | UE4高保真空域仿真 |
| RflySim | 教育版/商业版 | 一键式海空集群仿真 |
| Prometheus-Swarm | 最新版 | 无人机集群控制算法框架 |
6.3 AI大模型层
| 软件 | 版本 | 用途 |
|---|---|---|
| PyTorch | 2.3+ | 深度学习框架 |
| TensorFlow | 2.16+ | 强化学习训练 |
| vLLM | 0.5+ | 高吞吐LLM推理服务 |
| Ollama | 最新版 | 本地大模型管理 |
| LangChain / LangGraph | 最新版 | Agent应用编排 |
| LLaMA.cpp | 最新版 | 边缘设备LLM推理 |
| OpenCV + GStreamer | 4.8+ / 1.22+ | 视觉处理与视频流 |
6.4 通信与工具层
| 软件 | 版本 | 用途 |
|---|---|---|
| MAVSDK / pymavlink | 最新版 | 无人机通信协议 |
| Fast DDS / Cyclone DDS | 最新版 | ROS2底层跨域通信 |
| Wireshark + MAVLink插件 | 最新版 | 通信链路抓包分析 |
| MATLAB/Simulink Runtime | R2024a | 控制算法快速原型 |
| PTP (IEEE 1588) | 最新版 | 海空传感器时间同步 |
七、总结与选型速查
 图4:UltraLAB海空异构蜂群AI工作站选型速查指南
| 您的需求 | 推荐方案 | 核心配置 | 预算区间 |
|---|---|---|---|
| 高校教学/算法验证/小型海空蜂群(<4船+8机) | 方案A 研发仿真型 | i9/9950X + 128GB + RTX 4070 Ti S 16GB | ¥2.8-3.8万 |
| 岸基站实时决策/中型海空蜂群(10船+20机)/海上搜救 | 方案B 边缘推理型 | TR PRO 7995WX + 256GB + RTX 4090×2 | ¥8.5-12.5万 |
| 大规模海空MARL训练/跨域视觉大模型微调/军事仿真 | 方案C 训练集群型 | 双路EPYC 9654 + 1TB + RTX 6000 Ada×4 | ¥28-42万 |
| 船载/海上平台/野外机动边缘部署 | 定制海洋加固型 | 压缩机水冷 + IP65加固机箱 + 防盐雾涂层 + 双电池冗余 | 按需定制 |
表11:UltraLAB海空异构蜂群AI工作站选型速查表
关于UltraLAB
UltraLAB是西安坤隆计算机科技有限公司旗下高端定制图形工作站品牌,专注为科学计算、工程仿真、AI训练推理、边缘智能等场景提供超频级硬件配置方案。从压缩机水冷散热到多路GPU集群,从NUMA优化到实时内核补丁,从岸基实验室到海洋加固平台,UltraLAB为每一台工作站注入极致算力。


