






摘要:随着无人机、AI、激光雷达、热成像与数字孪生技术的深度融合,建筑外墙智能巡检正从"人眼+吊篮"的传统模式向"空天地一体化+AI自主识别+三联屏实时指挥"的智能化范式跃迁。本文系统梳理该场景下的双 GPU 异构计算架构、核心算法特点、全栈软件清单、典型应用场景,并结合 UltraLAB 2026 全系工作站产品,提供从便携现场指挥到数据中心级部署的硬件配置方案,同时覆盖 AI 大模型本地部署与常见问题深度分析。
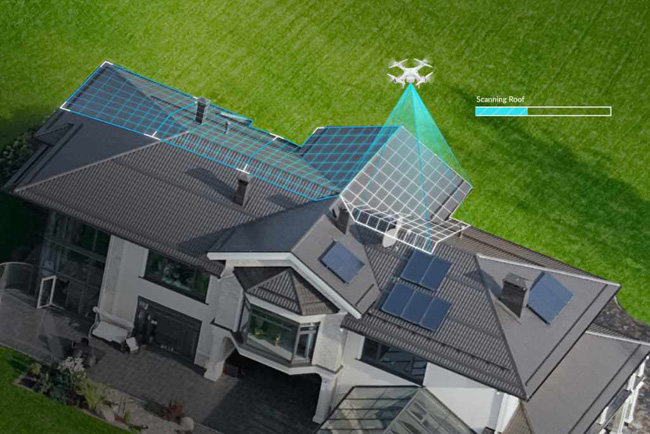
一、系统总体架构与核心算法特点
图1:无人机外墙智能巡检系统总体架构(感知层-传输层-平台层-应用层)1.1 双 GPU 异构计算架构
本系统采用 "主卡渲染+副卡推理" 的物理隔离架构,避免显存争抢与计算阻塞:
| 显卡角色 | 型号定位 | 核心职责 | 技术关键 |
|---|---|---|---|
| 主卡 | NVIDIA RTX 5000/6000 Ada | 三联屏输出、CIM/BIM 三维渲染、激光点云实时加载 | 大显存(32~48GB)、多 DP 输出、专业 ISV 驱动 |
| 副卡 | NVIDIA RTX 4000 SFF Ada / RTX 4090 | AI 目标检测、红外热图分析、多路视频 NVDEC 硬解 | CUDA 核心数、TensorRT 支持、低功耗/单槽设计 |
1.2 AI 目标检测算法
针对外墙裂缝、空鼓、脱落、锈蚀、移位、变形等缺陷,采用 多阶段级联检测架构:
| 算法层级 | 模型/方法 | 功能描述 | 精度指标 |
|---|---|---|---|
| 粗定位 | YOLOv8/v11 或 RT-DETR | 快速筛选疑似缺陷区域 | mAP@0.5 > 0.85 |
| 细分割 | SAM 2 (Segment Anything) | 像素级缺陷边界提取 | IoU > 0.82 |
| 分类定级 | ResNet-50/101 + 全连接层 | 缺陷类型判别 + 危害等级(I~IV级) | 准确率 > 92% |
| 红外融合 | 可见光-红外配准网络 | 跨模态特征对齐,识别隐蔽空鼓 | 配准误差 < 2 像素 |
毫米级精度实现:通过无人机 RTK 定位(厘米级)+ 相机内参标定 + 图像像素-物理尺寸映射,实现缺陷定位精度达毫米级。
1.3 三维可视化与数字孪生渲染
| 技术模块 | 算法/引擎 | 功能描述 |
|---|---|---|
| 点云渲染 | Cesium 3D Tiles / Potree | 十亿级激光点云流式加载与 LOD 调度 |
| BIM 融合 | Unreal Engine 5 / Unity | 建筑信息模型与实景 mesh 精准套合 |
| 缺陷标注 | Three.js / Babylon.js | 三维空间中缺陷点位、矢量箭头、热力图叠加 |
| 多屏同步 | NVIDIA Mosaic / AMD Eyefinity | 三联屏虚拟为单一逻辑桌面(如 11520×2160) |
1.4 多源数据融合算法
可见光影像 ──┬──→ 三维重建(SfM+MVS)──→ 实景三维模型
             │
红外热图 ────┼──→ 温度场映射 ──→ 空鼓/渗漏热力图层
             │
激光点云 ────┘──→ 滤波分类(CSF/PMF)──→ 结构变形基准面
             │
RTK 轨迹 ────┘──→ 时空对齐 ──→ 飞行路径回溯与复飞规划
二、全栈软件清单
2.1 数据采集与预处理
| 软件名称 | 版本/生态 | 功能定位 | GPU 依赖 |
|---|---|---|---|
| DJI Pilot 2 / 大疆智图 | 官方版 | 无人机航线规划、原始数据下载、快拼正射 | 可选 CUDA 加速 |
| FFmpeg | 6.0+ | 视频流转码、切片、NVDEC 硬解 | 必需 N 卡 |
| IrfanView / ImageJ | 最新版 | 红外 RAW 格式解析、温度标定 | 无 |
2.2 三维重建与点云处理
| 软件名称 | 版本 | 功能定位 | 硬件瓶颈 |
|---|---|---|---|
| ContextCapture ( Bentley ) | Update 23 | 倾斜摄影空三、密集匹配、三维 mesh | 显存容量 |
| 大疆智图 | 专业版 | 国产化替代、激光雷达点云处理 | 显存 + 内存 |
| Metashape ( Agisoft ) | 2.1+ | 科研级高精度重建、Python API | 显存 + CPU |
| CloudCompare | 2.13+ | 点云滤波、配准、分割、剖面分析 | 内存 + 单核性能 |
| PDAL | 2.6+ | 管道化点云批处理、LAS/LAZ 转换 | CPU 多核 |
2.3 AI 推理与模型部署
| 软件/框架 | 版本 | 功能定位 | GPU 依赖 |
|---|---|---|---|
| TensorRT | 10.0+ | YOLO/SAM 模型 INT8/FP16 量化推理 | 必需 N 卡 |
| OpenCV CUDA | 4.9+ | 图像预处理、形态学、特征提取 GPU 加速 | 必需 N 卡 |
| NVIDIA DeepStream | 7.0+ | 多路视频流实时 AI 分析流水线 | 必需 N 卡 |
| PyTorch / ONNX Runtime | 2.3+ / 1.18+ | 模型训练、导出、跨平台部署 | CUDA / DirectML |
| Ollama | 0.3+ | 本地大模型容器化部署与管理 | 显存容量 |
| vLLM | 0.5+ | 高吞吐大模型推理服务化 | 显存 + 带宽 |
2.4 可视化与大屏开发
| 软件/框架 | 版本 | 功能定位 | 渲染依赖 |
|---|---|---|---|
| CesiumJS | 1.120+ | Web 端 GIS/三维地球、点云流式加载 | WebGL / WebGPU |
| Unreal Engine 5 | 5.4+ | 影视级数字孪生、实时光追渲染 | 主卡 GPU |
| Unity 6 | 6000.0+ | 跨平台可视化、工业数字孪生 | 主卡 GPU |
| Three.js | r165+ | 轻量 Web 三维、缺陷标注组件 | WebGL |
| Qt / PyQt6 | 6.7+ | 桌面端三联屏原生应用框架 | 主卡 GPU |
2.5 大模型与知识库
| 模型/平台 | 参数量 | 功能定位 | 显存需求 |
|---|---|---|---|
| DeepSeek-R1-Distill-Qwen | 14B / 32B | 巡检报告生成、规范问答 | 8~20 GB |
| Qwen2.5-VL | 7B / 32B | 视觉语言模型,图文缺陷描述 | 16~40 GB |
| Llama-3.1-70B | 70B | 英文技术文档综述、国际标准对照 | 40~80 GB |
| RAG 知识库 | — | 建筑规范、历史案例、维修方案检索 | 内存 > 64GB |
三、典型应用场景
图2:无人机外墙智能巡检三联屏指挥界面(楼宇三维 / 实时视频 / 地图轨迹)3.1 高层/超高层建筑外墙巡检
| 巡检要素 | 技术实现 | 输出成果 |
|---|---|---|
| 玻璃幕墙密封老化 | 可见光+红外热成像双模检测 | 渗漏风险热力图、密封条更换清单 |
| 外墙保温层空鼓 | 红外温度异常+敲击声波辅助 | 空鼓区域三维标注、面积统计 |
| 钢结构锈蚀 | 高分辨率可见光+AI锈蚀分级 | 锈蚀等级分布图、防腐优先级排序 |
| 幕墙构件位移 | 多期点云对比(CloudCompare M3C2) | 位移矢量场、预警阈值报告 |
3.2 大跨度桥梁与交通基础设施
| 巡检要素 | 技术实现 | 输出成果 |
|---|---|---|
| 桥墩裂缝发育 | 近距离航拍+裂缝测宽算法 | 裂缝长度/宽度/走向数据库 |
| 支座变形与滑移 | 激光点云基准面比对 | 三维变形等值线、安全评估报告 |
| 拉索PE护套破损 | 长焦可见光+红外巡检 | 破损点位 GIS 落图、维修工单 |
3.3 光伏电站与工业厂房
| 巡检要素 | 技术实现 | 输出成果 |
|---|---|---|
| 光伏组件热斑 | 红外热成像批量筛查 | 热斑坐标、温度峰值、发电损失预估 |
| 厂房钢结构腐蚀 | 多光谱+AI 检测 | 腐蚀速率预测、维护周期建议 |
3.4 历史建筑与文化遗产保护
| 巡检要素 | 技术实现 | 输出成果 |
|---|---|---|
| 墙体风化剥落 | 微距摄影+三维纹理映射 | 病害发展时序档案、修缮方案模拟 |
| 木结构虫蛀/开裂 | 可见光+红外+超声多模态 | 结构安全评级、保护优先级 |
四、UltraLAB 硬件配置推荐(2026)
基于 "主卡扛渲染+副卡扛AI解码" 的双 GPU 异构需求,结合 UltraLAB 2026v1 全系产品矩阵,按部署场景分级推荐:
4.1 便携现场指挥型(车载/野外)
图3:UltraLAB 加固便携双 GPU 工作站形态示意| 组件 | 推荐型号 | 选型逻辑 |
|---|---|---|
| 机箱 | 17.3" 加固便携机箱(下翻式) | 车载/航空托运,现场展开即用 |
| CPU | Intel i9-14900K(24核,P核 5.6GHz) | 高频单核保障三维引擎响应 |
| 内存 | 96 GB DDR5 5600MHz | 点云+视频+模型并发加载 |
| 主卡 | RTX 5000 Ada 32GB | 三联屏输出 + CIM 实时渲染 |
| 副卡 | RTX 4000 SFF Ada 20GB | 单槽 70W,AI 推理 + NVDEC 硬解 |
| 系统盘 | 2TB NVMe Gen4 | 软件+模型库 |
| 数据盘 | 4TB NVMe Gen4 企业级 | 现场缓存无人机回传原始数据 |
| 电源 | 1000W 金牌 SFX | 双卡满载 + 余量 |
| 散热 | CPU 240水冷 + 双涡轮显卡 | 便携机箱风道有限,涡轮版必选 |
| UltraLAB 对标 | A33015696-MCT 改装双卡方案 | 基于 4K 影视后期工作站定制 |
| 参考预算 | ¥85,000 ~ ¥110,000 | — |
适用场景:应急巡检现场、偏远地区基础设施普查、车载移动指挥。
4.2 桌面生产主力型(设计院/检测中心)
| 组件 | 推荐型号 | 选型逻辑 |
|---|---|---|
| CPU | Intel Ultra 9 285K(24核,P核 5.6GHz) | 超频高频,兼顾建模与编译 |
| 内存 | 128 GB DDR5 | 百万级点云 + 三维重建中间文件 |
| 主卡 | RTX 5090D 32GB | 三屏/四屏输出,大显存承载 UE5 重载场景 |
| 副卡 | RTX 5080 16GB | 多路视频流 AI 并行推理 |
| 存储 | 4TB NVMe(读 14GB/s)+ 8TB SATA 归档 | 高速缓存 + 历史项目库 |
| 显示 | 27" 4K ×3 或 32" 4K ×2 + 27" 竖屏 | 三联屏物理拼接 |
| UltraLAB 对标 | A350153128-MCT | 高速图像处理工作站 |
| 参考预算 | ¥61,000 ~ ¥75,000(单卡基础,双卡 +¥25,000) | — |
适用场景:日常巡检数据处理、三维重建批量生产、AI 模型迭代训练、报告编制。
4.3 高端算力型(科研/大型集团)
| 组件 | 推荐型号 | 选型逻辑 |
|---|---|---|
| CPU | AMD Ryzen TR PRO 7975WX(32核 5.0GHz) | 多核并行,点云处理与空三解算 |
| 内存 | 256 GB DDR5 ECC | 千万级点云 + 多期数据对比 |
| 主卡 | RTX Pro 6000 Ada 96GB | 超大规模场景渲染 + 8K 输出 |
| 副卡 | RTX 4090 24GB | 大模型本地部署 + 批量 AI 推理 |
| 存储 | 8TB NVMe Gen5 + 20TB SATA | 项目全生命周期数据管理 |
| UltraLAB 对标 | GR450P150128-MCX 升级方案 | 极致超频工作站改配 |
| 参考预算 | ¥280,000 ~ ¥350,000 | — |
适用场景:城市级 CIM 底座构建、超高层建筑群巡检、多源异构数据融合研究。
4.4 集群/团队共享型(数据中心)
| 角色 | 配置要点 | UltraLAB 对应方案 |
|---|---|---|
| AI 推理节点 | 2×AMD EPYC 9684X / 512GB / 4×RTX 5090D 32GB | 分布式多机集群 8.3(AI训练/推理集群) |
| 三维渲染节点 | 2×Xeon 金牌 6530 / 256GB / RTX Pro 6000 96GB | 分布式多机集群 8.4(设计仿真团队) |
| 存储节点 | 128TB 并行存储 / 100G EDR | 分布式多机集群 8.1(存储管理节点) |
| 网络 | 100G EDR Infiniband + 双 100G 以太网 | — |
| 参考总价 | ¥1,500,000 ~ ¥2,000,000 | — |
适用场景:省级建筑安全监测中心、大型地产集团区域巡检总部、智慧城市 CIM 运营中心。
五、AI 大模型本地部署方案
5.1 融合算力架构
┌─────────────────────────────────────────────────────────────┐
│              UltraLAB 双 GPU 融合算力平台                     │
├──────────────────────┬──────────────────────────────────────┤
│   GPU-0(主卡)      │   GPU-1(副卡)                      │
│   RTX Pro 6000 96GB  │   RTX 4090 24GB / RTX 5090D 32GB     │
│   ├── 三联屏输出     │   ├── TensorRT AI 缺陷推理           │
│   ├── UE5/Cesium     │   ├── DeepStream 多路视频硬解        │
│   ├── 点云实时渲染   │   ├── 红外-可见光配准 CUDA 加速      │
│   └── BIM 数字孪生   │   ├── Ollama 大模型服务              │
│                      │   └── vLLM 高并发 API 推理           │
├──────────────────────┴──────────────────────────────────────┤
│   CPU:32~64 核高频  /  内存:256GB+  /  存储:NVMe RAID    │
└─────────────────────────────────────────────────────────────┘
5.2 大模型选型与显存分配
| 模型 | 参数量 | 量化方案 | 显存占用 | 巡检场景功能 |
|---|---|---|---|---|
| DeepSeek-R1-Distill-Qwen | 14B | INT4 | ~8 GB | 巡检报告自动生成、缺陷描述润色 |
| DeepSeek-R1-Distill-Qwen | 32B | INT4 | ~18 GB | 复杂结构安全评估、规范条文解读 |
| Qwen2.5-VL-Instruct | 32B | INT4 | ~20 GB | 缺陷图像自动配文、多模态问答 |
| Llama-3.1-70B | 70B | INT4 | ~40 GB | 英文国际标准对照、跨国项目报告 |
| 自定义 RAG 知识库 | — | 向量索引 | 内存 32GB+ | 《建筑幕墙工程技术规范》等法规检索 |
5.3 部署 Workflow
- 环境隔离:主卡驱动使用 RTX Enterprise Driver(ISV 认证稳定性);副卡可搭配 CUDA Toolkit 12.x 与 TensorRT 10.x;
-
模型服务化:通过 Ollama + vLLM 在副卡上启动 OpenAI 兼容 API(
localhost:11434); - 业务集成:巡检软件通过 HTTP/REST 调用本地大模型,实现 "拍一张图→AI 识别→大模型生成诊断结论→自动填充报告" 的闭环;
- 显存动态调度:利用 NVIDIA MPS(Multi-Process Service)在副卡上并行运行 TensorRT 推理与 Ollama 服务,显存按 60%:40% 划分。
六、常见问题与硬件配置深度分析
Q1:双 GPU 如何分配任务避免冲突?
答:通过 CUDA_VISIBLE_DEVICES 环境变量或软件内设置指定 GPU 设备号:
| 任务 | 指定 GPU | 设置方式 |
|---|---|---|
| UE5/Cesium 渲染 | GPU 0 | NVIDIA 控制面板 → 首选图形处理器 |
| TensorRT 推理 | GPU 1 |
export CUDA_VISIBLE_DEVICES=1
|
| FFmpeg NVDEC | GPU 1 |
-hwaccel_device 1
|
| Ollama 大模型 | GPU 1 |
OLLAMA_CUDA_DEVICE=1
|
关键:主卡必须插在主板第一根 PCIe x16 插槽(CPU 直连),保障渲染带宽;副卡可插在第二根 x8 插槽,对 AI 推理带宽影响 < 3%。
Q2:三联屏输出有哪些技术方案?
| 方案 | 实现方式 | 优缺点 | 适用场景 |
|---|---|---|---|
| NVIDIA Mosaic | 三屏虚拟为单一大桌面 | 无缝拼接,兼容性好;需同分辨率 | 指挥大厅固定工位 |
| 独立扩展 | 每屏独立分辨率与 DPI | 灵活适配不同尺寸;窗口跨屏需手动 | 开发调试环境 |
| Surround + 副屏 | 两屏 Surround + 一屏独立 | 兼顾沉浸感与功能区分 | 游戏/仿真混合 |
| 硬件分屏器 | 外接 Matrox 多屏宝 | 不占用 GPU 输出;增加成本 | 超四屏扩展 |
Q3:激光点云处理为什么吃内存?
答:点云数据量估算:
- 1 km² 建筑区机载 LiDAR(密度 100 pts/m²)→ 约 1000 万点 → LAS 格式 ~500MB,加载到内存展开为浮点数组 ~2GB;
- 多期对比(5 期)+ 滤波副本 + KD-Tree 索引 → 内存占用 > 16GB;
- 若叠加 BIM 模型(千万三角面)+ 纹理贴图 → 64GB 内存是底线,128GB 推荐。
Q4:视频解码为何必须用 NVDEC?
| 解码方式 | CPU 占用 | 延迟 | 4路 4K@30fps 可行性 |
|---|---|---|---|
| CPU 软解(FFmpeg libx264) | 80~100% | 高 | ❌ 卡顿 |
| NVDEC 硬解 | 5~10% | 低 | ✅ 流畅 |
| NVDEC + TensorRT 推理 | 10~15% | 低 | ✅ 实时 |
结论:副卡必须具备 NVDEC 单元(RTX 20 系以上全支持),否则多路视频流会瞬间吃满 CPU,导致三维渲染帧率暴跌。
Q5:便携工作站散热如何解决?
| 散热层级 | 措施 | 效果 |
|---|---|---|
| 显卡选型 | 涡轮版(Blower)单槽卡 | 热量直排机箱外,不积热 |
| CPU 散热 | 240mm 一体水冷 | 将热量导至机箱尾部排出 |
| 机箱风道 | 暴力扇 + 防尘网 | 维持正压,减少灰尘堵塞 |
| 环境温度 | 现场空调/车载空调预冷 | 避免 > 35°C 环境满载运行 |
| 功耗墙 | 副卡选 70W SFF 型号 | 从源头降低发热量 |
Q6:从 UltraLAB 报价表直接选型有何建议?
| 您的需求 | 推荐机型 | 需改配项 |
|---|---|---|
| 便携双卡现场指挥 | A33015696-MCT | 加装 RTX 4000 SFF 副卡、升级电源至 1000W |
| 桌面三联屏生产 | A350153128-MCT | 加装第二块 RTX 5080/5090D、升级电源 |
| 科研级大模型+渲染 | GR450P150128-MCX | 主卡升级为 RTX Pro 6000 96GB、内存扩至 256GB |
| 超大规模点云+AI | AlphaPro660 241640-MDD | 加装 RTX Pro 5000/6000 作为副卡 |
七、配置选型速查表
| 用户画像 | 推荐 UltraLAB 机型 | 核心配置 | 预算区间 |
|---|---|---|---|
| 现场巡检工程师 | 便携定制方案(A330 改装) | i9-14900K / 96GB / RTX 5000 Ada + RTX 4000 SFF | ¥85,000~110,000 |
| 设计院检测部门 | A350153128-MCT 双卡版 | U9 285K / 128GB / RTX 5090D 32GB ×2 | ¥85,000~100,000 |
| 科研院校实验室 | GR450P150128-MCX 升级 | TR PRO 7975WX / 256GB / RTX Pro 6000 96GB + RTX 4090 | ¥280,000~350,000 |
| 智慧城市 CIM 中心 | AlphaPro660 241640-MDD | EPYC 9655 96核 / 640GB / RTX Pro 6000 96GB | ¥450,000~550,000 |
| 集团级数据中心 | 分布式集群 8.3+8.4 | 多节点 GPU 集群 + 100G 网络 + 并行存储 | ¥1,500,000+ |
关于无人机外墙智能巡检系统:以"空天地一体化感知+AI 自主识别+数字孪生可视化"为核心,构建建筑外墙安全管理的"检测-识别-预警-整改-验证"全流程闭环,推动传统巡检向精细化、智能化、常态化转型。
关于 UltraLAB:国内高端图形工作站与异构计算平台领先品牌,提供从便携加固工作站到分布式 GPU 集群的全谱系算力设备,支持双 GPU 异构、多屏拼接、大模型本地部署等深度定制需求。
本文档基于 UltraLAB 2026v1 基准报价表与无人机巡检行业技术实践整理,具体配置请以厂商最新技术方案为准。
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800


