






——Simpack刚体/柔体动力学、实时仿真、轨道车辆,如何匹配硬件释放极致性能?
一、引言:多体动力学的"刚柔耦合"挑战
现代机械产品的运动性能,早已超越了"刚体假设"的简化范畴。一台汽车在高速过弯时,悬架系统的橡胶衬套、控制臂、副车架都在发生弹性变形;一列高速列车在轨道上行驶时,轮轨接触力、车体柔性、悬挂系统的非线性阻尼共同决定了乘坐舒适性;一台风电齿轮箱在变速变载工况下,齿轮啮合误差、轴承间隙、轴系扭振耦合在一起,任何一个环节的失效都可能导致灾难性后果。
达索系统SIMULIA 多体系统动力学与运动仿真产品组合,以 Simpack 为核心引擎,在 3DEXPERIENCE平台 上实现设计与仿真的无缝协同,为工程师提供了从刚体到柔体、从离线到实时、从部件到系统的完整多体动力学仿真能力。
但这份"全栈"能力的释放,离不开与之匹配的硬件平台——Simpack的隐式积分求解、实时仿真的人机交互响应、轨道车辆的超长线路仿真、齿轮系统的微秒级接触计算,每一项都在"压榨"算力。本文将从模块组成、计算特点、应用场景到硬件配置,为您全面拆解。
二、SIMULIA 多体系统动力学核心软件模块详解
模块一:Simpack — 多体系统仿真黄金标准
Simpack 是SIMULIA多体动力学的核心平台,提供覆盖全行业的多体仿真能力:
1.1 Simpack General — 通用多体动力学
主要功能:
-
刚体/柔体多体系统建模与仿真
-
隐式积分求解(稳定、准确)
-
完整约束方程处理(闭环、冗余约束)
-
接触与碰撞(Hertz接触、任意几何)
-
控制系统联合仿真(MATLAB/Simulink、FMI)
-
参数化建模与脚本自动化
-
优化与Design of Experiments(DoE)
计算特点:
表格
| 求解类型 | 核心算法 | 计算瓶颈 | 硬件依赖 |
|---|---|---|---|
| 刚体动力学 | 拉格朗日方程 + 约束求解(Baumgarte稳定化) | 自由度 × 约束数 × 时间步 | CPU高主频 |
| 柔体动力学 | 模态叠加(Craig-Bampton)+ 非线性耦合 | 模态数 × 柔性体数 × 时间步 | CPU高主频 + 内存 |
| 接触分析 | Hertz接触搜索 + 力计算 | 接触对数 × 时间步 | CPU高主频 |
| 控制系统联合 | 多体求解 + 控制步长同步 | 控制频率 × 多体步长 | CPU高主频 |
| 参数化扫描 | 多工况批量计算 | 工况数 × 单工况时间 | CPU多核并行 |
关键洞察: Simpack的隐式积分是计算核心——相比显式积分,隐式积分允许更大的时间步长,但每步需求解非线性方程组(Newton-Raphson迭代)。对于高频响应系统(如齿轮啮合、高速轴承),时间步仍需很小,CPU单核性能(主频)直接决定每步求解速度。Simpack的并行主要利用多工况并行(参数扫描),而非单工况的多核并行。
应用场景:
-
汽车悬架/转向/传动系统
-
机器人关节与臂架
-
航空起落架
-
工程机械(挖掘机、起重机)
-
印刷/纺织机械
1.2 Simpack Automotive — 汽车专用
主要功能:
-
整车动力学(操纵稳定性、平顺性、舒适性)
-
悬架K&C特性分析
-
轮胎模型(Magic Formula、FTire、CDTire)
-
驾驶员模型(路径跟踪、速度控制)
-
动力总成集成(发动机、电机、变速箱)
-
制动系统仿真
-
主动悬架/线控转向
计算特点:
-
整车模型自由度:100-500个(刚体)+ 数千模态(柔性体)
-
轮胎模型复杂:FTire的柔性环模型计算量大
-
驾驶员闭环:路径跟踪 + 速度控制 + 车辆响应耦合
-
实时仿真:驾驶模拟器需要1ms步长
应用场景:
-
整车操纵稳定性开发
-
悬架调校与优化
-
NVH(振动噪声舒适性)
-
驾驶模拟器
-
ADAS/自动驾驶验证
1.3 Simpack Rail — 轨道车辆专用
主要功能:
-
轮轨接触力学(Hertz + Kalker蠕滑)
-
轨道几何(不平顺、道岔、曲线)
-
车辆-轨道耦合动力学
-
弓网接触(受电弓-接触网)
-
列车纵向动力学(多车编组)
-
实时驾驶模拟器
计算特点:
-
轮轨接触:Hertz接触 + Kalker蠕滑理论,计算密集
-
超长线路:数百公里线路仿真,数据量巨大
-
弓网接触:高频接触振动(>100Hz)
-
实时性:驾驶模拟器需1ms步长
应用场景:
-
高速列车动力学
-
地铁/轻轨车辆
-
磁悬浮列车
-
有轨电车
-
铁路基础设施
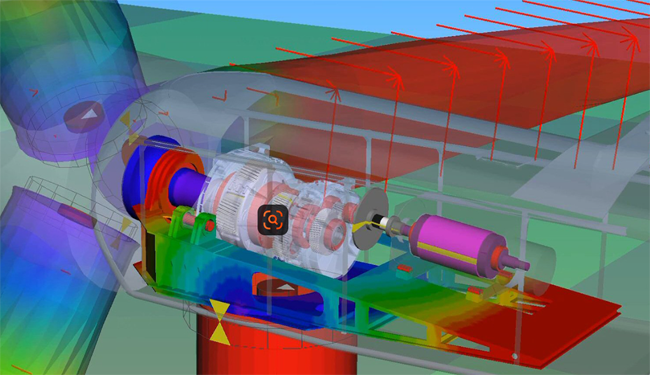
1.4 Simpack Wind — 风力发电专用
主要功能:
-
风轮气动载荷(BEM、CFD耦合)
-
传动链动力学(主轴、齿轮箱、发电机)
-
塔架/叶片柔性
-
控制系统(变桨、偏航)
-
海上风电基础
计算特点:
-
风轮气动:BEM快速但精度有限,CFD耦合精度高但计算大
-
传动链:齿轮箱多级齿轮 + 轴承 + 轴系
-
控制系统:变桨速率限制 + 功率曲线跟踪
应用场景:
-
风力发电机组设计
-
齿轮箱故障诊断
-
叶片载荷优化
-
海上风电基础设计
1.5 Simpack Driveline — 传动系统专用
主要功能:
-
齿轮传动(直齿、斜齿、锥齿、行星轮)
-
轴承动力学(滚动、滑动)
-
万向节/离合器/差速器
-
轴系扭振
-
齿轮接触应力与疲劳
计算特点:
-
齿轮啮合:微秒级时间步,齿面接触搜索密集
-
轴承:滚子/球与滚道接触,非线性刚度
-
行星轮:多行星轮载荷分配
应用场景:
-
汽车变速箱/差速器
-
风电齿轮箱
-
工业减速器
-
航空传动
1.6 Simpack Realtime — 实时仿真
主要功能:
-
实时多体动力学(1ms步长)
-
驾驶模拟器集成
-
硬件在环(HIL)测试
-
人机交互(方向盘、踏板、座椅反馈)
计算特点:
-
硬实时约束:每步必须在1ms内完成
-
模型简化:实时模型需简化以降低计算量
-
并行计算:多核实时分配
应用场景:
-
驾驶模拟器(汽车、列车、飞机)
-
HIL测试台
-
虚拟原型评审
-
驾驶员培训
模块二:3DEXPERIENCE平台 — 云端协同多体仿真
主要功能:
-
基于3DEXPERIENCE平台的多体仿真协同
-
MODSIM(建模即仿真):CATIA几何直接用于Simpack
-
仿真数据管理(SPDM)
-
设计探索与优化(DoE)
-
业务智能与报告生成
计算特点:
-
流程整合:CAD → 多体模型 → 仿真 → 优化无缝衔接
-
云端HPC:弹性扩展计算资源
-
多用户协作:分布式团队共享模型与数据
三、SIMULIA 多体动力学计算特点总览
表格
| 模块 | 核心算法 | 计算密集度 | 硬件瓶颈 |
|---|---|---|---|
| Simpack General(刚体) | 隐式积分 + 约束求解 | ★★★☆☆ | CPU高主频 |
| Simpack General(柔体) | 模态叠加 + 非线性耦合 | ★★★★☆ | CPU高主频 + 内存 |
| Simpack Automotive | 整车动力学 + 轮胎 + 驾驶员 | ★★★★☆ | CPU高主频 |
| Simpack Rail | 轮轨接触 + 超长线路 | ★★★★★ | CPU高主频 + 大内存 |
| Simpack Driveline | 齿轮啮合 + 轴承 | ★★★★★ | CPU高主频 |
| Simpack Realtime | 实时隐式积分 | ★★★★☆ | CPU高主频 + 低延迟 |
| 参数化扫描 | 多工况批量 | ★★★☆☆ | CPU多核并行 |
关键洞察: SIMULIA多体动力学的"算力密码"是高主频CPU为核心——Simpack的隐式积分每步需求解非线性方程组,串行度高,CPU单核主频直接决定求解速度。多核主要用于多工况并行(参数扫描),而非单工况加速。柔体动力学和轨道车辆仿真对内存容量有额外需求。
四、应用场景:SIMULIA 多体动力学的"全栈覆盖"
场景一:汽车悬架与整车动力学(★★★★★)
典型任务: 操纵稳定性、平顺性、K&C特性、驾驶模拟器
工作流程:
-
Simpack Automotive建立整车模型(悬架、转向、车身)
-
导入柔性体(控制臂、副车架)
-
FTire轮胎模型参数化
-
驾驶员闭环仿真(ISO双移线、蛇形绕桩)
-
DoE优化悬架参数
-
Realtime导出至驾驶模拟器
硬件需求: 高主频CPU(隐式积分)+ 大内存(柔性体模态)+ 实时硬件(驾驶模拟器)
场景二:高速列车动力学(★★★★★)
典型任务: 轮轨接触、曲线通过、弓网振动、驾驶模拟器
工作流程:
-
Simpack Rail建立车辆-轨道模型
-
导入线路几何(不平顺、道岔)
-
Kalker蠕滑理论计算轮轨力
-
弓网接触仿真
-
多车编组纵向动力学
-
Realtime导出至列车驾驶模拟器
硬件需求: 高主频CPU(轮轨接触)+ 大内存(超长线路数据)+ 实时硬件
场景三:风电齿轮箱(★★★★)
典型任务: 齿轮啮合、轴承寿命、轴系扭振、控制系统
工作流程:
-
Simpack Driveline建立齿轮箱模型
-
导入齿轮齿面几何(接触分析)
-
轴承非线性刚度模型
-
与控制系统联合仿真
-
载荷谱提取用于疲劳分析
硬件需求: 高主频CPU(齿轮微秒级接触)+ 大内存(多级齿轮模型)
场景四:机器人与自动化(★★★★)
典型任务: 轨迹规划、碰撞检测、柔顺控制
工作流程:
-
Simpack General建立机器人多体模型
-
导入柔性臂(模态叠加)
-
与MATLAB/Simulink联合仿真控制
-
碰撞检测与路径优化
硬件需求: 高主频CPU(实时控制)+ 中等内存
场景五:驾驶模拟器(★★★★)
典型任务: 人机交互、主观评价、HIL测试
工作流程:
-
Simpack Realtime简化整车模型
-
1ms步长实时求解
-
与视景系统、运动平台、方向盘力反馈联动
-
驾驶员主观评价数据采集
硬件需求: 高主频低延迟CPU(硬实时)+ 实时I/O卡 + 运动平台
五、硬件配置推荐:SIMULIA 多体动力学工作站的"黄金配比"
基于Simpack以高主频CPU为核心的计算特性,我们推荐以下配置方案:
方案A:Simpack 通用多体动力学工作站(推荐配置)
适用场景: 汽车悬架、机器人、工程机械、通用多体分析
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | Intel Core i9-14900K (24核32线程) | 高主频(>5.5GHz),隐式积分响应快 |
| 内存 | 128GB DDR5-5600 | 柔性体模态数据 + 多工况并行 |
| 存储 | 2TB NVMe SSD + 4TB NVMe SSD | 大型模型 + 瞬态结果 |
| 显卡 | NVIDIA RTX 4060 Ti 16GB | 可视化 + 后处理 |
| 散热 | 双360mm水冷 | 14900K满载约250W |
| 操作系统 | Windows 11 Pro | Simpack原生Windows优化 |
预估性能: 整车悬架动力学(10秒物理时间)约 30-60分钟;齿轮传动系统约 10-30分钟。
方案B:Simpack Rail 轨道车辆专业工作站(高性能配置)
适用场景: 高速列车、地铁、轮轨接触、超长线路仿真
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | Intel Core i9-14900KS (24核,特挑高主频) | 超高主频(>6.0GHz),轮轨接触计算密集 |
| 内存 | 256GB DDR5-5600 | 超长线路数据 + 多车编组 |
| 存储 | 2TB NVMe SSD + 8TB NVMe SSD | 线路几何数据 + 瞬态结果 |
| 显卡 | NVIDIA RTX 5000 Ada 32GB | 可视化 + 大场景渲染 |
| 散热 | 定制分体式水冷(600W+级) | 14900KS超频潜力大,需专业散热 |
| 操作系统 | Windows 11 Pro / Linux | Simpack双平台支持 |
预估性能: 高速列车曲线通过(10km线路)约 1-2小时;弓网接触仿真约 2-4小时。
方案C:Simpack Driveline 齿轮传动工作站(专用配置)
适用场景: 齿轮箱、轴承、传动系统精细分析
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | Intel Core i9-14900K (24核) | 高主频(>5.5GHz),齿轮微秒级接触 |
| 内存 | 128GB DDR5-5600 | 多级齿轮模型 + 轴承数据 |
| 存储 | 2TB NVMe SSD + 4TB NVMe SSD | 齿面接触数据 + 载荷谱 |
| 显卡 | NVIDIA RTX 4060 Ti 16GB | 可视化 |
| 散热 | 双360mm水冷 | 持续高负载不降频 |
| 操作系统 | Windows 11 Pro | Simpack Driveline原生优化 |
预估性能: 单级齿轮啮合(1000转,1秒物理时间)约 15-30分钟;行星齿轮箱约 1-2小时。
方案D:Simpack Realtime 实时仿真工作站(实时专用)
适用场景: 驾驶模拟器、HIL测试、人机交互
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | Intel Core i9-14900K (24核) | 高主频 + 实时调度优化 |
| 内存 | 64GB DDR5-5600 | 实时模型简化,内存需求适中 |
| 存储 | 2TB NVMe SSD | 实时操作系统 |
| 实时I/O | 专用实时I/O卡(dSPACE/NI) | 方向盘/踏板/座椅反馈 |
| 显卡 | NVIDIA RTX 4070 Ti | 视景系统同步 |
| 操作系统 | 实时Linux(RT-PREEMPT)/ 实时Windows | 硬实时约束 |
预估性能: 整车模型1ms步长实时求解,与视景系统60fps同步。
方案E:SIMULIA 多体全栈企业级工作站(旗舰配置)
适用场景: Simpack全模块并发,多用户,DoE批量
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | 2× Intel Xeon W9-3495X (56核×2 = 112核) | 双路高主频,多工况并行 |
| 内存 | 512GB DDR5-4800 ECC | 全栈仿真内存需求 |
| 存储 | 全闪存阵列(NVMe SSD RAID)+ NAS | 高并发I/O |
| 网络 | 双端口100GbE | 分布式协作 |
| 操作系统 | Windows Server 2022 / Linux | 大内存稳定性 |
预估性能: 支持5-10名多体工程师同时工作,DoE批量 overnight 完成。
六、配置选型核心建议
1. CPU:高主频是"第一优先级"
Simpack的隐式积分求解是串行密集型,CPU单核性能直接决定求解速度:
表格
| 指标 | 建议 | 原因 |
|---|---|---|
| 单核主频 | ≥5.0GHz(推荐5.5GHz+) | 隐式积分每步Newton迭代串行 |
| 核心数 | 16-24核足够 | 单工况并行度有限,多核用于DoE |
| 内存通道 | 双通道即可 | 多体数据量相对小 |
| 超频潜力 | 推荐KS特挑版 | 14900KS可达6.0GHz+ |
推荐平台:
-
Intel Core i9-14900K/KS:高主频(5.5-6.0GHz),Simpack最优
-
Intel Xeon W9-3495X:高主频+多核,企业级多用户
-
AMD Ryzen 9 7950X3D:3D V-Cache提升缓存性能,部分场景受益
2. 内存:容量适中,频率重要
表格
| 仿真类型 | 规模 | 内存需求 |
|---|---|---|
| Simpack刚体(整车) | 100-500自由度 | 32-64GB |
| Simpack柔体(整车+柔性体) | 1000-5000模态 | 64-128GB |
| Simpack Rail(超长线路) | 数百公里线路 | 128-256GB |
| Simpack Driveline(多级齿轮) | 复杂齿轮箱 | 64-128GB |
| DoE参数扫描(多工况) | 多模型驻留 | 128-256GB |
3. GPU:可视化为主,非计算刚需
Simpack目前不依赖GPU加速计算,GPU主要用于:
-
模型可视化与后处理
-
驾驶模拟器视景渲染
-
大场景轨道线路渲染
建议: 中高端游戏卡(RTX 4060 Ti/4070 Ti)即可满足,无需专业卡。
4. 存储:NVMe 保障效率
多体仿真项目文件包含:
-
CAD几何(.step/.catpart)
-
柔性体模态数据(.fbi)
-
瞬态结果(.sbr)
-
线路几何数据(Rail)
大型项目可达 数十GB,NVMe SSD(>3GB/s)是保障效率的基础。
5. 散热:水冷保障持续高主频
多体动力学工作站通常需要CPU长时间满载:
-
Core i9-14900K 满载约 250W
-
超频至5.8GHz+ 可达 300W+
双360mm水冷是保障持续高主频、避免降频的必要投资。
七、Simpack 与其他多体软件对比
表格
| 对比维度 | Simpack | Adams | RecurDyn |
|---|---|---|---|
| 求解器 | 隐式积分(稳定准确) | 隐式/显式混合 | 隐式积分 |
| 齿轮传动 | ★★★★★(Driveline专用) | ★★★☆☆ | ★★★★☆ |
| 轨道车辆 | ★★★★★(Rail专用) | ★★★☆☆ | ★★★☆☆ |
| 实时仿真 | ★★★★★(Realtime专用) | ★★★☆☆ | ★★★☆☆ |
| 柔体建模 | ★★★★★(Craig-Bampton) | ★★★★☆ | ★★★★★ |
| 控制系统 | ★★★★★(FMI/MATLAB) | ★★★★☆ | ★★★★☆ |
| 并行效率 | 多工况并行 | 多工况并行 | 多工况并行 |
关键结论: Simpack在齿轮传动、轨道车辆、实时仿真领域具有独特优势,其隐式积分求解器以稳定性和准确性著称,特别适合长时仿真和刚柔耦合分析。
八、结语:多体动力学的"实时时代"已来
SIMULIA 多体系统动力学通过 Simpack 的 General + Automotive + Rail + Wind + Driveline + Realtime 模块整合,实现了从通用机械到专用行业、从离线分析到实时仿真的完整覆盖。Simpack的隐式积分稳定性、齿轮传动精细建模、轨道车辆轮轨接触、实时驾驶模拟器能力,构成了多体动力学的"黄金矩阵"。
但这份"全栈"能力的释放,离不开与之匹配的硬件平台:
-
Simpack通用/汽车 需要高主频CPU
-
Simpack Rail 需要高主频CPU + 大内存
-
Simpack Driveline 需要超高主频CPU
-
Simpack Realtime 需要高主频低延迟CPU + 实时I/O
对于从事汽车、轨道交通、风电、机器人、驾驶模拟器等领域的企业和科研团队而言,投资一套与SIMULIA多体动力学能力匹配的高性能工作站,不是成本,而是缩短研发周期、降低试验成本、提升产品运动性能的战略必需。
关于UltraLAB
如需获取针对SIMULIA多体动力学的定制化硬件配置方案,欢迎访问UltraLAB官网或致电咨询。
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800


