






在现代战争的数字孪生战场上,雷达不再是简单的"开/关"逻辑,而是一个涉及电磁波物理、信号处理、平台动力学和环境效应的复杂系统。
当你看到作战仿真中雷达屏幕上的目标闪烁时,背后可能正在运行着数千行C++代码,实时计算着从发射功率、大气衰减到信噪比、探测概率的完整物理链条。AFSim(Advanced Framework for Simulation, Integration and Modeling)——这款由美国空军研究实验室(AFRL)开发、现已成为全球军事仿真领域的事实标准平台——其雷达传感器模块正是这一复杂性的集中体现。
本文深入解析AFSim雷达仿真的核心技术架构、计算特点与工程实现,为体系仿真开发者揭示"数字雷达"背后的技术真相。
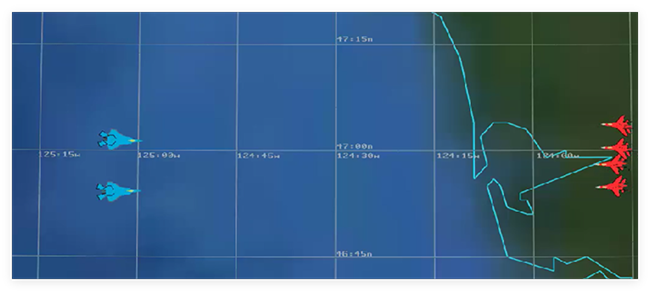
核心技术介绍:从脚本到物理的全链路仿真
AFSim的雷达传感器仿真不是简单的距离判断,而是基于物理的电磁辐射-传播-接收完整链条:
1. 组件化架构设计
AFSim采用模块化组件架构(Component-Based Architecture),雷达传感器作为WsfSensor的派生类,通过WsfComponentFactory机制动态注册到平台(Platform)上:
-
WsfRadarSensor:主传感器类,管理探测调度
-
RadarBeam:波束管理(多波束支持)
-
RadarMode:工作模式管理(搜索、跟踪、边扫描边跟踪TWS等)
-
Antenna:天线方向图建模
-
Transmitter/Receiver:发射机与接收机参数
这种设计允许用户通过脚本灵活配置,例如:
txt
sensor radar WSF_RADAR_SENSOR
  beam 1
    transmitter
      power 1000.0  # 发射功率(W)
      frequency 9.4e9  # 频率(Hz)
    end_transmitter
    receiver
      sensitivity -90.0  # 接收灵敏度(dBm)
    end_receiver
    antenna
      gain 30.0  # 天线增益(dB)
    end_antenna
  end_beam
end_sensor
2. 雷达方程的数字化实现
探测计算的核心是雷达方程(Radar Equation)的代码化:
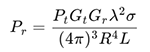
其中:
-
Pr :接收功率
-
Pt :发射功率(脚本配置或动态调整)
-
Gt,Gr :发射/接收天线增益(基于天线方向图和指向角插值)
-
σ :目标雷达截面积(RCS)
-
R :目标距离(平台间几何计算)
-
L :系统损耗与大气衰减
3. 探测概率与信噪比计算
AFSim不仅计算理想接收功率,还引入噪声与统计检测理论:
-
信噪比(SNR):
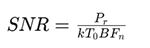
-
k :玻尔兹曼常数
-
T0 :标准温度
-
B :带宽
-
Fn :噪声系数
-
-
探测概率(Pd):基于SNR和虚警概率(Pfa),通过Albersheim方程或查表法计算
-
** Swerling目标模型**:支持Swerling I/II/III/IV型起伏目标,模拟RCS的统计波动
4. 环境效应建模
-
大气衰减:基于ITU-R P.676标准,考虑氧气、水蒸气对毫米波/微波的吸收
-
地形遮蔽:与数字地形高程数据(DTED)结合,计算视线(LOS)遮挡
-
多径效应:海面/地面的反射干涉(可选高级模型)
5. 误差与干扰模型
-
系统误差:距离误差、角度误差、速度误差的高斯分布注入
-
假目标生成:电子对抗(ECM)下的假目标点迹模拟
-
跟踪滤波:与传感器跟踪器(Tracker)交互,支持航迹起始、维持与终结
计算特点:事件驱动与帧驱动的双模架构
AFSim提供两种仿真推进机制,雷达计算在这两种模式下表现出不同的计算特性:
1. 事件驱动仿真(EventStep)——Warlock默认模式
-
机制:基于离散事件调度,仅在雷达需要更新时执行计算(如扫描到特定方位、目标进入波束)
-
计算特点:
-
非均匀采样:计算时刻不固定,由事件队列(WsfEventManager)动态调度
-
高效性:无目标时几乎零计算开销,适合稀疏场景
-
时间精度:微秒级事件排序,支持精确的脉冲级仿真
-
-
适用场景:战役级仿真、少量高价值平台的对抗
2. 帧驱动仿真(FrameStep)——Mission模式
-
机制:固定时间步长(如10ms一帧)推进,每帧更新所有传感器状态
-
计算特点:
-
均匀采样:每帧必须执行完整的搜索列表遍历
-
计算密集:即使无目标,仍需执行波束扫描、天线指向更新等计算
-
确定性:便于与实物(Hardware-in-the-Loop)同步,实时性好
-
-
适用场景:实时仿真、人在回路(HITL)、硬件在回路(HIL)
3. 目标搜索的计算复杂度
雷达传感器的核心计算瓶颈在目标筛选与探测循环:
cpp
// 伪代码逻辑 while (SelectTarget(targetIndex)) { if (WithinDetectionRange(target)) { if (AttemptToDetect(target, result)) { // 计算SNR、Pd、应用误差 Tracker->TargetDetected(target); } } }-
O(N)复杂度:每更新周期需遍历搜索列表中所有N个平台
-
优化策略:空间索引(如R-tree)加速邻近目标查询(AFSim内部实现)
-
多波束并行:现代相控阵雷达的多波束可在同一更新周期内并行处理多个方向
4. 蒙特卡洛统计特性
由于雷达探测本身具有概率性(Pd < 100%),AFSim支持蒙特卡洛仿真:
-
每次运行使用不同随机种子(random_seed)
-
对同一想定重复运行数千次,统计探测性能指标
-
支持参数扫描(Parameter Sweep),如不同RCS、不同距离下的探测概率曲线
软件工具链:AFSim二次开发全栈
基于文章中的代码分析,AFSim雷达二次开发涉及以下工具与接口:
核心开发环境
| 工具/库 | 用途 | 关键特性 |
|---|---|---|
| Visual Studio | IDE与编译器 | 支持C++17,调试AFSim回调与插件 |
| Qt Creator | Warlock界面扩展 | 开发自定义可视化组件 |
| CMake | 构建系统 | 管理跨平台编译(Windows/Linux) |
AFSim核心API与类库
-
WsfRadarSensor:雷达传感器基类,可派生实现自定义雷达(如SAR、相控阵)
-
WsfAntennaPattern:天线方向图接口,支持从Matlab/CSV导入实测数据
-
WsfEnvironment:大气与环境模型接口,可接入GRIB气象数据
-
WsfPlatform/Mover:平台运动模型,雷达波束指向随平台姿态动态更新
调试与分析工具
-
Warlock:AFSim官方可视化前端,支持实时观察雷达波束、探测范围、航迹
-
Mission:命令行批处理模式,适合蒙特卡洛大规模仿真
-
Python接口(AFSimPy):通过Swig绑定的Python API,用于后处理分析与AI代理训练
第三方集成
-
MATLAB:通过MEX接口导入复杂信号处理算法(如STAP、SAR成像)
-
OpenSceneGraph (OSG):三维可视化,显示雷达波束在 terrain 上的覆盖
-
SQLite/PostgreSQL:仿真数据持久化,用于事后分析(Post-Mission Analysis)
硬件配置推荐:从工作站到超算集群
AFSim仿真的硬件需求取决于场景规模(平台数量)和仿真模式:
开发调试配置(单机)
-
CPU:Intel Core i7/i9(高主频利于单步调试)或 AMD Ryzen 9
-
内存:32GB-64GB DDR4(处理中等规模想定,<100个平台)
-
显卡:NVIDIA RTX 3060+(Warlock三维可视化需要OpenGL加速)
-
存储:1TB NVMe SSD(快速加载大型地形数据)
-
用途:算法开发、单场景调试、小规模验证
战役级仿真配置(工作站/小型服务器)
-
CPU:双路 Intel Xeon Gold(24核×2)或 AMD EPYC(32核×2)
-
内存:256GB DDR4 ECC(支持数千平台的大规模想定)
-
网络:千兆以太网(分布式仿真时通信)
-
用途:团/旅级作战仿真、多传感器协同、电子战环境
蒙特卡洛超算配置(集群)
-
计算节点:100+节点,每节点64核+,总核心数>10,000
-
内存:每节点256GB+,总内存>25TB
-
网络:InfiniBand HDR(200Gbps)低延迟互联(MPI并行需要)
-
存储:并行文件系统(Lustre),容量>1PB(存储海量运行结果)
-
调度系统:SLURM或PBS Pro,支持作业数组(Job Array)批量提交
-
用途:装备效能评估、战术优化、不确定性量化分析
实时仿真专用配置(HIL)
-
实时操作系统:RTLinux或VxWorks(确保确定性延迟)
-
反射内存网(RFM):微秒级延迟的共享内存网络,连接AFSim与真实雷达硬件
-
I/O接口:1553B总线、ARINC 429、以太网(与真实传感器/武器系统互联)
写在最后:从仿真到实战的桥梁
AFSim雷达传感器的价值不仅在于"虚拟雷达"本身,更在于它架起了从概念设计到实战部署的桥梁:
-
在装备论证阶段,通过蒙特卡洛仿真评估不同雷达参数对作战效能的影响
-
在训练阶段,生成逼真的雷达回波与电子战环境,锤炼飞行员与指挥员
-
在测试阶段,通过HIL接入真实雷达,验证软件升级后的兼容性
当你在Warlock中看到雷达波束扫过地形,探测到隐藏在山谷中的目标时,那不仅是像素的变换,而是麦克斯韦方程组、概率统计与工程实践的数字化凝结。
(本文基于AFSim 2.x/3.x版本架构分析,具体API可能随版本更新而变化)
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800



