






低空经济正在把航测、巡检、安防、应急、农业、林业、能源和城市治理带入“高频飞行、即时分析”的阶段。真正影响任务效率的,不只是无人机和传感器,还包括地面端能否在飞行现场完成数据接收、质量控制、AI 识别、三维建模和决策报告。UltraLAB 移动便携工作站将多 GPU 算力、高主频 CPU、大容量内存、高速 NVMe、三屏扩展与可选水冷整合到移动平台,为低空任务构建“到场即算”的地面 AI 节点。
本文基于 UltraLAB 产品介绍 2026v3 中的便携图形工作站与 PG 系列机型信息整理。具体处理器、GPU 型号、显存、内存、网络和存储配置,应以项目需求和最终配置确认单为准。
图 1:移动便携低空 AI 工作站概念——无人机数据进场即处理,AI 分析与大模型决策在本地完成。目录
- 低空经济为什么需要移动地面算力
- 无人机数据采集与实时处理流程
- UltraLAB 硬件配置怎么选
- 典型机型配置与主要应用场景
- 低空 AI 软件清单
- 本地大模型部署与 RAG 应用
- 常见问题与硬件配置分析
- 交付验收清单
低空经济为什么需要移动地面算力
无人机可以高效完成数据采集,但如果所有数据都要等返航后回传、再交由远端中心处理,现场决策就会被明显延后。对于电力巡检、灾害评估、河道巡查、森林防火、交警快处、施工现场监管和大型活动安保等任务,地面端需要在飞行过程中同步完成视频接入、目标识别、变化检测、轨迹分析和报告生成。
移动便携工作站的核心价值,是把过去依赖机房或服务器的计算能力带到任务现场,并保证数据在本地闭环处理。对于不能依赖公网、需要保护影像和任务数据、需要快速形成处置建议的单位,本地 AI 工作站既是算力终端,也是现场指挥和数据安全节点。
| 现场痛点 | 移动工作站的价值 | 关键硬件能力 |
|---|---|---|
| 网络弱、链路不稳定或不允许上云 | 本地接收、存储、分析和出报告,断网也可工作 | 多网口/高速网络、大容量 NVMe、GPU 推理能力 |
| 飞行中发现目标后需要立即复核 | 实时识别、放大复核、定位告警和任务重规划 | GPU 解码与推理、低延迟显示、双屏/三屏扩展 |
| 巡检视频、照片和点云体量大 | 现场完成转码、筛选、快拼、质检和备份 | 高主频 CPU、多通道内存、企业级 NVMe |
| 现场人员需要快速理解设备、规程和历史案例 | 本地大模型接入手册、法规、历史任务和实时数据 | GPU 显存、RAG 向量库、CPU 数据处理能力 |
| 多机、多传感器、多席位协同 | 统一接入多路数据并对外提供 AI 与地图服务 | 多 GPU、10/25GbE 网络、ECC 内存、稳定供电 |
| 现场连续工作时间长 | 长时间推理、建模和渲染不降频 | CPU/GPU 水冷、可靠电源、系统状态监控 |
核心结论
低空移动工作站不是“越轻越好”或“核数越多越好”。真正合理的配置,应以数据源数量、实时性、AI 模型规模、三维建模规模和现场网络条件为起点,综合选择 GPU、显存、CPU、内存、存储、屏幕与散热。
无人机数据采集与实时处理流程
2.1 标准任务链路
- 任务规划:导入航线、禁飞区、任务区域、历史缺陷库和设备手册。
- 数据接入:接收无人机视频、遥测、POS/RTK、照片、多光谱、热红外或激光点云数据。
- 时间同步与质量控制:完成时钟对齐、坐标转换、丢帧检测、曝光检查和航片筛选。
- 实时 AI 分析:执行目标检测、分割、变化分析、缺陷分类、异常告警和热点定位。
- 现场快速生产:生成快拼影像、巡检事件、视频摘要、点云预览和初步三维模型。
- 本地大模型辅助:基于任务数据、设备档案、规程和历史案例生成处置建议与报告。
- 成果归档与回传:本地保存原始数据、过程结果和版本记录,按权限回传中心系统。
2.2 不同低空数据源的硬件特征
| 数据源 | 典型应用 | 主要处理负载 | 优先硬件指标 |
|---|---|---|---|
| 可见光视频 | 巡逻、施工监管、交通事件、目标识别 | 视频解码、图像预处理、目标检测、跟踪与推流 | GPU 解码与算力、显存、网络带宽、NVMe 写入 |
| 航测照片 / 倾斜摄影 | 正射影像、实景三维、土石方测量、城市更新 | 空三、稠密匹配、网格重建、纹理映射 | CPU 多核与高主频、GPU、大内存、高速 NVMe |
| 激光雷达 / 点云 | 电力走廊、林业蓄积、矿山测量、数字孪生 | 点云解算、滤波、分类、配准和可视化 | CPU、大容量内存、NVMe 随机读写、专业 GPU |
| 多光谱 / 热红外 | 农作物长势、污染源、光伏组件、管线异常 | 波段配准、指数计算、分类和温度分析 | CPU 并行计算、内存、GPU 加速、色彩管理显示 |
| 遥测 / 任务日志 | 飞行质量评估、故障分析、任务复盘 | 时间序列解析、轨迹重建、异常检测 | 高主频 CPU、结构化存储、本地数据库 |
| 融合情报 | 应急指挥、多机协同、综合态势分析 | 多源数据融合、检索增强、LLM 报告生成 | GPU 显存、CPU 与内存、向量库、三屏显示 |
2.3 “实时”不等于所有环节都要实时
低空任务应把处理分为三类,避免用一套指标衡量所有工作:
- 秒级任务:视频接入、目标检测、告警提示、任务提示词交互。
- 分钟级任务:视频摘要、航片质检、快拼预览、局部点云和重点目标复核。
- 小时级任务:高分辨率正射、实景三维、全量点云处理、模型微调和批量报告。
秒级任务重点保障 GPU、网络和显示延迟;分钟级任务重点平衡 CPU/GPU/存储;小时级任务重点保障持续满载、磁盘寿命和任务队列管理。
UltraLAB 硬件配置怎么选
3.1 按任务反推硬件,而不是先定配置
| 目标场景 | 第一优先级 | 第二优先级 | 容易忽视的环节 |
|---|---|---|---|
| 多路视频实时 AI | GPU 解码与推理、显存 | 10/25GbE、NVMe 持续写入 | 解码路数、显示输出和网络交换能力 |
| 航测照片现场快拼 | 高主频 CPU + 大内存 | GPU、NVMe 阵列 | 单核性能与并行效率同样重要 |
| 倾斜摄影 / 实景三维 | CPU 多核、GPU、内存容量 | 高速 NVMe、长时间散热 | 空三阶段可能出现 CPU/内存瓶颈,重建阶段转向 GPU |
| 点云解算与分类 | CPU 主频、内存容量 | NVMe 随机读写、专业 GPU 可视化 | 超大点云加载受内存限制,不应只看显卡 |
| 本地大模型问答 / 报告 | GPU 显存 | CPU、内存、向量数据库 | 长上下文和多轮会话会显著增加显存与内存 |
| 多席位现场指挥 | 多屏、网络、服务并发 | GPU 总显存与 ECC 内存 | 供电、散热、系统稳定性和权限隔离 |
3.2 CPU:实时交互、建模和点云的关键底座
- 高主频优势:视频调度、航片索引、任务交互、部分空三和点云算法对单线程响应敏感,PX350G/PR350G 这类超频平台适合轻量现场任务。
- 多核优势:倾斜摄影、点云滤波、批量转码、多光谱计算和多容器服务更适合 Xeon 或 AMD EPYC 平台。
- 内存通道:点云、正射、大模型向量库和多任务并行都依赖内存带宽,不应只关注内存容量。
- ECC 与可靠性:长时间任务和涉密成果建议采用支持 ECC 的平台,降低内存错误导致的建模中断或数据损坏风险。
3.3 GPU:视频 AI、三维重建和大模型的核心
| GPU 指标 | 影响环节 | 配置建议 |
|---|---|---|
| 显存容量 | 视频 AI 批量、点云可视化、LLM 权重与 KV Cache | 实时 AI 与大模型优先保证总显存,7B/8B 建议 16GB 级起,14B 建议 24GB 级起,32B 建议 48GB 级起 |
| 视频解码能力 | 多路 RTSP/HDMI/SDI 视频接入和预处理 | 选型时实测目标编码、分辨率、帧率和路数,不能只看算力峰值 |
| FP16 / INT8 / Tensor Core | 目标检测、分割、跟踪和深度学习推理 | 优先选择推理框架支持度高、算子生态成熟的 GPU |
| 多 GPU 扩展 | 多路视频并行、多模型服务、摄影测量加速 | 4 GPU 平台适合高并发;单块大显存 GPU 部署更简单 |
| 持续散热 | 飞行全程推理、三维重建和长时间微调 | 现场连续任务建议评估 CPU/GPU 水冷,降低降频风险 |
3.4 内存、NVMe 与网络:决定系统是否“跑得满”
| 组件 | 建议容量 / 规格 | 用途 | 常见问题 |
|---|---|---|---|
| 系统内存 | 轻量任务 64—128GB;建模/点云 256—512GB;重任务 512GB 以上 | 航片缓存、点云加载、视频帧缓存、向量库、多任务并发 | 内存不足会触发 Swap,导致预览和批处理突然变慢 |
| 系统盘 | 2—4TB 高耐久 NVMe | 操作系统、驱动、AI 框架、容器和地图服务 | 低价 SSD 长时间写入后掉速,影响现场体验 |
| 任务数据盘 | 8—32TB 企业级 NVMe,按航片数量、视频时长和点云规模扩展 | 原始影像、视频、点云、中间成果和项目库 | 只按“一次任务”容量采购,很快会被历史数据和多版本成果占满 |
| 备份盘 / NAS | 双副本或离线介质 | 飞行原始数据、项目配置、模型版本和报告归档 | 现场只有单副本时,误删或磁盘故障会造成不可恢复损失 |
| 网络 | 多路视频建议 10GbE 起;多席位或高速存储建议 25GbE | 无人机链路、视频汇聚、协同席位、NAS 和指挥中心互联 | 千兆网络容易在多路视频和集中存储同时运行时成为瓶颈 |
| 时间同步 | NTP/PTP/GPS 授时方案按设备支持配置 | 视频、照片、遥测、雷达和事件日志对齐 | 时间不同步会让目标复核、轨迹回放和报告举证变得困难 |
3.5 屏幕、供电与移动部署
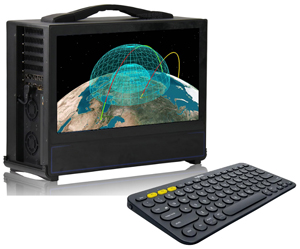
- 双屏/三屏:UltraLAB 便携系列支持双屏【D】或三屏【T】扩展,适合同时显示飞行画面、AI 目标、地图航迹和三维成果。
- 供电:确认任务现场插座、UPS、电源冗余和长时间满载功耗,避免高负载掉电损坏任务数据。
- 运输与固定:移动任务应准备减震运输、线缆固定、接口防尘和现场快速部署清单。
- 散热与噪声:水冷 CPU/GPU 更适合长时间实时推理、建模和微调,也有助于控制现场噪声。
- 开机即用:预装驱动、CUDA、框架、地图数据、AI 模型和项目模板,可显著减少现场部署时间。
典型机型配置与主要应用场景
UltraLAB PG 系列覆盖超频、Xeon、AMD EPYC 多平台,并支持多 GPU、CPU/GPU 水冷和双屏/三屏扩展。下面按低空任务强度给出典型选型,实际性能与 GPU 型号、视频编码、模型规模、点云大小和软件设置直接相关。
| 机型 | 平台架构 | 建议资源 | 主要应用场景 |
|---|---|---|---|
| PX350G | 1 颗 Intel 14/15 代酷睿超频处理器 + 2 块 GPU | 64—128GB 内存;4—8TB NVMe;大显存 GPU | 单机型实时视频分析、现场目标识别、轻量化航片质检、7B/8B 本地助手 |
| PR350G | 1 颗 AMD 锐龙 9000 超频处理器 + 2 块 GPU | 64—128GB 内存;4—8TB NVMe;高主频平台 | 现场快速响应、遥测日志分析、轻量摄影测量、无人机数据预处理 |
| PA430G | 1 颗 Intel Xeon 5 代系列处理器(最高 64 核)+ 4 块 GPU | 128—256GB ECC 内存;8—16TB NVMe;10/25GbE | 多路视频 AI、目标识别与跟踪、多模型并行、轻量本地推理服务 |
| PA450G | 1 颗 Intel Xeon 6 代 6701P 系列处理器(最高 80 核)+ 4 块 GPU | 192—256GB ECC 内存;8—16TB NVMe;三屏扩展 | 多源低空数据融合、实时检测、航测快拼、32B 级本地大模型推理 |
| PE450G | 1 颗 AMD 9005 系列处理器(最高 160 核)+ 3 块 GPU | 256—512GB 内存;16—32TB NVMe | 点云解算、多光谱处理、批量航片预处理、AI 与 CPU 密集任务融合 |
| P660G | 2 颗 Intel Xeon 5 代系列处理器(最高 128 核)+ 4 块 GPU | 256—512GB ECC 内存;16—32TB NVMe;10/25GbE | 多机协同、多席位视频服务、移动模型平台、轻量微调和综合态势分析 |
| P670G | 2 颗 Intel Xeon 6 代 6700P 系列处理器(最高 172 核)+ 2 块 GPU | 256—512GB ECC 内存;16—32TB NVMe | 航测建模、工程仿真、点云与 AI 混合计算、现场数据中心 |
| Pmax660G | 2 颗 AMD 9005 系列处理器(最高 384 核)+ 2 块 GPU | 512GB 以上内存;32TB 级分层存储 | 超大规模点云、城市级低空数据处理、移动超算、遥感与多源情报分析 |
4.1 快速选型矩阵
| 任务目标 | 优先机型 | 配置重点 | 适用判断 |
|---|---|---|---|
| 单机型实时巡检 | PX350G / PR350G | 大显存 GPU、高主频 CPU、双屏 | 移动轻便、快速开机、现场识别和事件复核 |
| 多路视频 AI 与告警 | PA430G / PA450G | 多 GPU、10/25GbE、NVMe 写入性能 | 适合多机位、多算法和更高并发 |
| 航测现场快拼与建模 | PA450G / P670G | CPU、GPU、内存和高速 NVMe 均衡 | 兼顾实时分析与飞行后快速成果生产 |
| 点云 / 多光谱重计算 | PE450G / Pmax660G | 多核 CPU、大内存、高速随机读写 | GPU 不是唯一瓶颈,数据处理能力优先 |
| 现场指挥中心 | PA450G / P660G | 三屏、多 GPU、ECC 内存、网络服务 | 适合多人查看地图、视频、告警和报告 |
低空 AI 软件清单
低空任务软件既要覆盖飞行数据链,也要覆盖 GIS、摄影测量、AI 推理、大模型和运维监控。建议采用“离线可用、版本锁定、容器化部署”的方式交付。
| 层级 | 推荐软件 / 组件 | 主要作用 | 部署建议 |
|---|---|---|---|
| 操作系统 | Ubuntu LTS、Windows 11 Pro + WSL2 | 飞行软件、GIS、建模、AI 容器和现场办公 | 服务化推理优先 Linux;飞控调参和演示可保留 Windows |
| 任务规划与数据链 | QGroundControl、Mission Planner、MAVLink、MAVROS、DroneKit | 航线规划、遥测接入、任务控制和自动化 | 按机型与飞控兼容性确认,保留离线地图和参数备份 |
| 视频接入与转码 | GStreamer、FFmpeg、RTSP/ONVIF、NVIDIA Video Codec SDK | 多路视频拉流、解码、转码、录制和推流 | 用真实相机实测编码、帧率、路数和解码占用 |
| 摄影测量 | Pix4D、ContextCapture、Inpho、PhotoMesh、Metashape | 空三、正射、倾斜建模、三维成果生产 | 按软件授权和算法特点配置 CPU/GPU/内存,不要只看单指标 |
| GIS / 遥感 | ArcGIS、QGIS、ENVI、ERDAS、eCognition | 影像管理、空间分析、专题图和成果发布 | 提前准备离线底图、坐标系统、符号库和空间数据库 |
| 点云处理 | CloudCompare、PDAL、LAStools、PCL、Open3D | 点云滤波、配准、分类、量测和可视化 | 大点云项目重点验证内存容量与 NVMe 随机读写 |
| 计算机视觉 AI | OpenCV、PyTorch、TensorRT、ONNX Runtime、MMDetection、Ultralytics YOLO、Detectron2 | 目标检测、实例分割、变化检测、跟踪和边缘推理 | 优先使用 TensorRT/ONNX 做推理优化,并保留原始训练环境 |
| 本地大模型 | Ollama、llama.cpp、LM Studio、vLLM、TensorRT-LLM、Triton Inference Server | 本地问答、报告生成、模型 API 和高并发推理 | 现场助手可用 Ollama/LM Studio;多用户服务用 vLLM/Triton |
| RAG 与知识库 | Qdrant、Milvus、pgvector、LangChain、LlamaIndex、RAGFlow、Dify | 设备手册、法规、历史缺陷和任务记录检索增强 | 离线环境下预置模型、向量库和文档解析依赖 |
| 标注与微调 | CVAT、Label Studio、LabelImg、Roboflow、PEFT、TRL | 样本标注、模型迭代、LoRA/QLoRA 和评估 | 现场形成“发现目标—人工复核—样本入库—模型迭代”闭环 |
| 容器与 MLOps | Docker、NVIDIA Container Toolkit、Git、DVC、MLflow、Prometheus、Grafana | 环境隔离、版本管理、实验追踪、服务监控 | 记录模型、数据、依赖、参数和硬件指标,保证可复现 |
| 安全运维 | LUKS/BitLocker、防火墙、VPN、离线软件源、备份与日志审计 | 影像数据、飞行日志、模型和成果的本地安全 | 涉密项目增加主机加固、端口白名单和物理资产管理 |
本地大模型部署与 RAG 应用
6.1 低空场景中的本地大模型定位
大模型不直接替代飞控,也不应仅凭语言输出直接控制飞行器。它的合理定位,是作为现场“知识与决策辅助层”:理解任务需求、查询设备手册和历史案例、汇总 AI 检测结果、生成巡检报告、提示风险与处置流程。飞行动作仍应由经过验证的飞控系统和人工授权链路执行。
| 应用 | 输入 | 输出 | 建议能力 |
|---|---|---|---|
| 任务规划辅助 | 任务区域、气象、禁飞规则、设备能力 | 风险提示、任务清单、设备检查项 | 7B/8B—14B 模型 + 规则库 + 人工确认 |
| 设备手册问答 | 无人机、云台、传感器、电池和载荷手册 | 故障解释、操作步骤、备件建议 | RAG 向量库 + 本地小中型模型 |
| 巡检报告生成 | AI 检测结果、截图、坐标、缺陷等级和历史案例 | 结构化报告、处置建议、复核清单 | 14B—32B 模型 + 模板化输出 + 引用来源 |
| 飞行日志分析 | 遥测曲线、告警、任务事件、维修记录 | 异常摘要、疑似原因、复盘时间线 | 时序分析 + RAG + 人工审核 |
| 多机态势汇总 | 多机位置、视频事件、地图图层、任务状态 | 综合态势摘要、优先级建议和资源调度参考 | 更高显存、多用户推理和权限控制 |
6.2 模型规模与硬件容量参考
以下为常见 4-bit 推理容量的前期估算。实际占用还受上下文长度、并发数、视觉输入、RAG 文档长度和推理框架影响。
| 模型规模 | 推理显存建议 | 内存建议 | 适合平台 | 典型用途 |
|---|---|---|---|---|
| 7B / 8B | 16GB 级起 | 64—128GB | PX350G、PR350G | 手册问答、任务清单、现场报告草稿 |
| 13B / 14B | 24GB 级起 | 128GB | PX350G、PR350G、PA430G | 更稳定的报告生成、多轮对话、知识库问答 |
| 30B / 32B | 48GB 级起,优选多 GPU 或大显存 | 192—256GB | PA430G、PA450G、P660G | 综合态势分析、复杂报告、多用户服务 |
| 70B 级 | 80GB 以上总显存更稳妥 | 256—512GB | P660G 或按需定制 | 量化推理、模型能力验证、小规模综合辅助 |
6.3 推荐架构
- 数据层:无人机视频、照片、遥测、点云、缺陷样本、设备手册和历史任务。
- 处理层:视频解码、AI 检测、点云/GIS 分析、时间同步和数据质量检查。
- 知识层:文档切分、向量化、权限标签、版本管理和可追溯引用。
- 模型层:本地 LLM、视觉模型、OCR、语音识别和专用检测模型。
- 服务层:OpenAI 兼容 API、任务队列、告警推送、报告模板和三屏态势界面。
- 治理层:日志审计、模型版本、数据加密、备份和人工审批。
安全提示
本地部署能减少数据外传,但并不意味着天然安全。大模型输出可能产生幻觉,任务建议必须经过业务规则和人工审核;飞控指令、禁飞区、安全策略和应急处置不应交由未经认证的生成式模型直接执行。
常见问题与硬件配置分析
问题 1:为什么视频接入很流畅,AI 分析却卡顿?
视频播放只完成解码和显示,AI 分析还要执行图像缩放、目标检测、跟踪、地理映射和告警写入。瓶颈可能在 GPU 算力、显存、CPU 预处理或磁盘写入。应按“解码路数、模型输入分辨率、batch、推理帧率、显存峰值”逐项定位。
问题 2:多路 4K 视频是不是只要 4K 显示器?
不是。还需要确认 GPU 解码能力、网络带宽、CPU 调度、NVMe 持续写入和显示接口。实际路数应以目标编码、帧率、码率和同时进行的 AI 任务实测。
问题 3:摄影测量为什么有时 GPU 占用不高?
摄影测量不同阶段的瓶颈不同:空三和特征处理可能更依赖 CPU、内存和磁盘,重建阶段才更多使用 GPU。若只配置大显卡而忽略 CPU 与内存,整体耗时仍可能很长。
问题 4:点云软件打开很慢,是不是应该升级显卡?
不一定。点云加载和解算经常受 CPU 主频、内存容量、内存通道和 NVMe 随机读写影响。显卡主要改善渲染和局部加速。超大点云应先评估内存是否足够,否则会出现 Swap 和严重卡顿。
问题 5:水冷是不是只有极限超频才需要?
不是。低空现场常要求连续推理、建模和写盘,水冷的价值在于持续满载下降低温度、噪声和频率衰减。对需要长时间稳定运行的项目,水冷是可靠性配置,而不只是性能配置。
问题 6:为什么三屏对低空指挥很重要?
低空任务同时涉及视频画面、地图航迹、AI 告警、遥测曲线和报告信息。单屏频繁切换容易漏掉事件,三屏可以把“看见目标、确认位置、理解风险”放到同一视线体系中。
问题 7:本地大模型能自动判断无人机故障并执行维修吗?
大模型可以辅助检索手册、解释告警和生成排查步骤,但不能替代认证维修流程。关键操作应由合格人员依据厂家规程执行,模型输出需要可追溯来源和人工确认。
| 异常现象 | 优先检查 | 典型原因 | 处理建议 |
|---|---|---|---|
| 视频丢帧、花屏 | 网络、解码、线缆、磁盘 | 链路抖动、解码资源不足或写入速度下降 | 升级网络,降低非必要路数,检查 NVMe 持续写入 |
| AI 告警延迟高 | GPU 显存、模型分辨率、batch | 模型过重、输入分辨率过高或同时服务过多 | 做 TensorRT/INT8 优化,拆分任务,升级 GPU 显存 |
| 建模中途中断 | 内存、磁盘空间、温度 | 内存溢出、成果盘写满或长时间满载降频 | 增加内存与缓存盘,设置任务队列,采用水冷并监控温度 |
| 大点云加载失败 | 内存、点云格式、磁盘 | 内存容量不足或一次性加载未切片点云 | 点云分块、建立空间索引、增加内存并使用高速 NVMe |
| 多屏刷新异常 | GPU 输出、线缆、驱动 | 显示接口带宽或驱动版本不兼容 | 使用认证线缆和稳定驱动,按三屏目标分辨率实测 |
| 离线环境无法启动服务 | 依赖、授权、模型路径 | 容器镜像、许可证或外部在线服务依赖未离线化 | 交付前锁定版本,预置离线软件源和完整恢复镜像 |
| 满载后自动降频 | 温度、供电、功耗 | 散热不足或现场供电不稳定 | 采用水冷,检查 UPS 与电源余量,优化任务调度 |
交付验收清单
| 验收项 | 测试动作 | 通过标准 |
|---|---|---|
| 数据接入 | 接入目标无人机视频、遥测、航片和点云样例 | 连接稳定,时间、坐标和元数据正确 |
| 实时 AI | 测试真实分辨率、目标类别、并发路数和告警链路 | 达到约定帧率、延迟和显存峰值 |
| 摄影测量 | 使用真实航片完成空三、快拼或建模流程 | 耗时达到预期,无中断,成果可复现 |
| 点云处理 | 导入典型规模点云,执行配准、滤波和渲染 | 内存占用可控,交互流畅,保存与恢复正常 |
| 本地大模型 | 测试手册问答、任务报告和 RAG 引用 | 回答可追溯,断网可用,符合安全策略 |
| 网络与多屏 | 验证多路视频、地图服务、三屏输出和协同访问 | 无明显丢帧,显示稳定,权限隔离正确 |
| 稳定性 | 连续满载 2—8 小时,监控温度、频率、磁盘写入和告警 | 无降频保护、掉卡、写满或异常重启 |
| 安全与恢复 | 检查磁盘加密、备份、离线恢复、日志和账号权限 | 满足项目数据安全与灾备要求 |
结语:低空竞争力的关键,是“空中采集”与“地面即时智能”的闭环
无人机决定了能采集到什么数据,移动便携工作站决定了数据能否在现场被快速理解、分析和转化为行动。UltraLAB PG 系列通过超频、Xeon、AMD EPYC、多 GPU、水冷、双屏/三屏和高速存储的组合,可覆盖单机巡检、多路实时 AI、航测建模、点云处理和本地大模型等不同层级的低空应用。
对于低空经济项目,最佳配置不是单一硬件指标最高,而是围绕飞行平台、传感器、算法、现场网络、数据安全和成果时效,形成可验证、可复制、可持续升级的一体化移动计算方案。
本文适用对象:低空飞行服务、无人机巡检、航测遥感、应急指挥、公安消防、电力能源、农林水务、城市治理、工程施工和科研院所等团队。
配置声明:文中软件名称、任务流程和资源估算用于方案规划;具体兼容性、授权方式、实时路数、建模效率和模型性能需结合实际设备、软件版本、数据规模与现场环境测试确认。


