






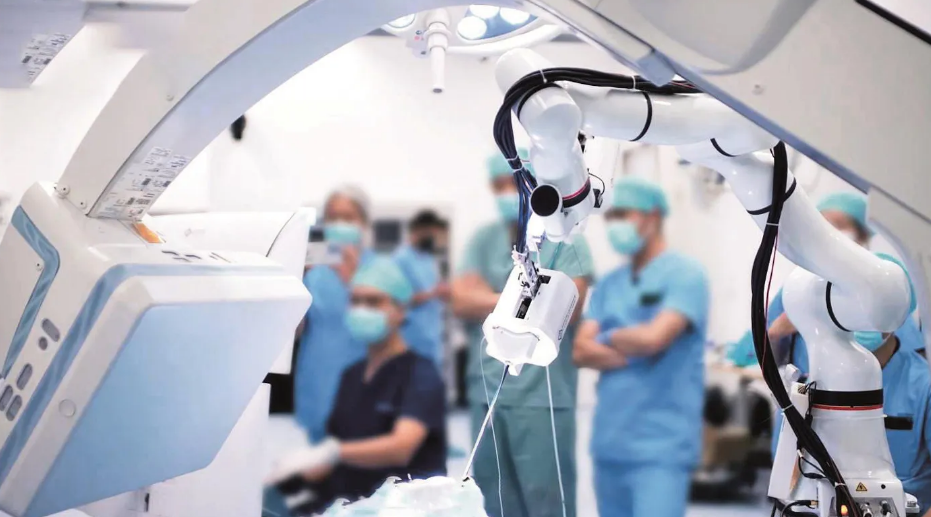
医疗机器人工程师和临床工程师都深知:手术机器人的每一次刀片摆动、穿刺针的每一次轨迹修正,都必须在毫秒级时间内完成计算和控制。一个延迟的指令,可能意味着器械偏离目标、组织损伤甚至手术失败。你以为多核CPU能保证实时性?医疗机器人控制告诉你:在实时反馈回路中,单核主频才是决定响应速度的硬底线。
从达芬奇手术机器人的主从控制,到骨科机器人导航定位,再到康复机器人的力矩交互,医疗机器人控制系统的核心是高频率的实时反馈回路。无论是逆运动学求解、力反馈计算,还是轨迹插补、安全监控,这些计算任务高度依赖CPU单核性能。本文深度拆解医疗机器人控制对CPU主频的依赖,并提供UltraLAB从开发到临床部署的硬件方案。
一、医疗机器人控制:为什么实时性要求高主频?
1. 实时反馈回路的计算链条
医疗机器人控制系统通常由感知-规划-控制-执行四个环节组成,每个环节都必须在严格的时间窗口内完成:
- • 感知:读取关节编码器、力/扭矩传感器、视觉定位数据(1-2kHz采样率)
- • 运动学计算:正向运动学(FK)和逆向运动学(IK)求解,机械臂自由度越高(6-7轴),计算越复杂
- • 动力学补偿:重力补偿、摩擦力补偿、惯性力补偿,需在控制周期内完成
- • 轨迹生成:实时插补(线性、圆弧、样条),生成下一时刻的关节目标位置
- • 力反馈控制:读取力传感器数据,计算阻抗/导纳控制律,修正轨迹
- • 安全监控:实时检测超出安全边界、速度限制、碰撞检测
控制周期要求:
- • 手术机器人:0.5-1ms(1000-2000Hz)
- • 康复机器人:1-2ms(500-1000Hz)
- • 导航定位机器人:2-5ms(200-500Hz)
在1ms的控制周期内,必须完成上述所有计算。如果CPU主频不够,单个计算任务超时,整个控制回路就会“掉帧”,导致机器人抖动、响应滞后甚至失控。
2. 为什么多核帮不上忙?——实时任务的串行本质
医疗机器人控制算法中,大量计算是严格串行的:
- • 逆运动学求解:数值迭代(如雅可比伪逆法)需要反复计算雅可比矩阵和关节增量,每一步依赖上一步的结果,无法并行。
- • 轨迹插补:根据当前位姿和目标位姿,逐点生成中间轨迹点,串行累加。
- • 力反馈控制律:读取力传感器 → 计算修正量 → 叠加到位姿指令,串行链路。
- • 安全监控:需依次检查多个安全条件,通常串行执行。
并行化局限:
| 任务 | 能否并行 | 说明 |
|---|---|---|
| 多关节动力学计算 | 部分可并行 | 每个关节可独立计算,但需同步合并 |
| 传感器数据读取 | 可并行 | 多传感器可并行采集 |
| 逆运动学迭代 | 不可并行 | 依赖上一步结果 |
| 轨迹插补 | 不可并行 | 串行点生成 |
| 安全监控 | 部分可并行 | 可多核检查不同条件,但最后需汇总 |
即使将可并行的部分分配到多核,整个控制周期的总耗时仍由最长的串行任务决定(Amdahl定律)。因此,单核主频是实时性的决定因素。
3. 主频不够的典型症状
- • 症状一:机器人末端轨迹抖动、不平滑(控制周期不稳定,实际频率波动)
- • 症状二:力反馈响应滞后,操作者感觉“粘滞”或“过冲”
- • 症状三:急停或安全触发时,响应延迟超过安全阈值(>10ms),系统报警
- • 症状四:CPU使用率看似不高(<30%),但实时任务却频繁超时(由于串行任务延迟)
二、三款CPU在医疗机器人控制中的定位对比
| CPU型号 | 核心/线程 | 最大睿频 | 单核性能评分 | 实时性表现 | 适用场景 |
|---|---|---|---|---|---|
| Core i9-14900K | 24核/32线程 | 6.0 GHz | ★★★★★★ | 极致低延迟 | 实时控制最优:手术机器人、康复机器人、力反馈控制 |
| Xeon 698X | 86核/172线程 | 4.8 GHz | ★★★★☆ | 优秀 | 控制+仿真双负载(如术前规划+实时控制) |
| 双路 EPYC 9755 | 128核/256线程 | 3.7 GHz | ★★★ | 一般 | 不适合高实时性控制,适合离线仿真或AI训练 |
性能解析:
- • 14900K以6.0GHz登顶:对于1ms控制周期,单核主频决定能否在限定时间内完成所有串行计算。6.0GHz相比4.8GHz提速25%,相比3.7GHz提速62%。这是医疗机器人实时控制的最佳选择。
- • Xeon 698X:4.8GHz依然优秀,可满足多数控制周期需求(2-5ms)。86核可同时处理仿真、路径规划等离线任务,适合“控制+仿真”一体化平台。
- • EPYC 9755:3.7GHz主频偏低,高核心数对实时控制帮助有限。不推荐用于高实时性场景,但适合作为离线训练或后处理节点。
三、UltraLAB医疗机器人控制硬件方案
方案A:实时控制专用节点(主频优先)
适用场景:手术机器人主从控制、康复机器人实时力控制、导航定位机器人(<1ms控制周期)
| 组件 | 推荐配置 | 技术逻辑 |
|---|---|---|
| CPU | Intel Core i9-14900K (24核, 6.0GHz睿频) | 6.0GHz极致单核主频,保障1ms内完成所有控制计算 |
| 内存 | 32GB DDR5-6400(双通道) | 32GB足够存储控制程序、状态变量和缓冲区 |
| 存储 | 1TB NVMe Gen4 | 快速启动系统和控制软件 |
| 实时系统 | Linux PREEMPT_RT / RTX64 | 实时内核保障任务调度确定性 |
| 参考机型 | UltraLAB A330 | 桌面静音设计,可集成到控制柜 |
性能预估:
- • 7自由度手术机械臂,1ms控制周期内完成IK+力反馈+轨迹插补,CPU占用<30%
- • 实时任务抖动<10μs,满足手术级实时性要求
方案B:控制+仿真一体化平台
适用场景:兼顾实时控制与术前规划、动力学仿真、AI推理(控制周期2-5ms)
| 组件 | 推荐配置 | 技术逻辑 |
|---|---|---|
| CPU | Intel Xeon 698X (86核, 4.8GHz睿频) | 4.8GHz保障实时控制;86核可并行运行仿真、路径规划等任务 |
| GPU | NVIDIA RTX 5090 32GB | 加速动力学仿真、AI辅助规划、3D可视化 |
| 内存 | 128GB DDR5-6400 ECC(8通道插满) | 大内存支撑多任务并行 |
| 存储 | 4TB NVMe Gen5 + 18TB HDD | 快速读写规划数据与日志 |
| 实时系统 | Linux PREEMPT_RT + 核心隔离 | 将2-4核分配给实时控制,其余核心给仿真 |
| 参考机型 | UltraLAB GT430P | 塔式机箱,支持多GPU |
技术亮点:
-
• 核心隔离:使用
isolcpus参数将2-4个高频核心单独分配给实时控制进程,避免被其他任务干扰 - • 双负载并行:实时控制+离线仿真同时运行,互不干扰
性能预估:
- • 控制周期2ms,实时任务占用2核,CPU负载<20%
- • 同时运行Gazebo仿真(60核),仿真帧率>200Hz
方案C:AI训练+离线规划集群节点
适用场景:强化学习训练控制策略、大规模离线路径规划、术后分析(非实时)
| 组件 | 推荐配置 | 技术逻辑 |
|---|---|---|
| CPU | 双路 AMD EPYC 9755 (128核, 3.7GHz基频) | 高核心数支撑大规模并行训练 |
| GPU | NVIDIA H100 80GB × 2 | 双H100加速RL训练和推理 |
| 内存 | 256GB DDR5-6400 ECC(16通道插满) | 大内存缓存数据集 |
| 存储 | 8TB NVMe Gen5 RAID0 + 100TB HDD | 海量数据存储 |
| 参考机型 | UltraLAB GA660M | 4U机架式,液冷散热 |
适用场景:不直接用于实时控制,而是用于训练控制策略、生成规划数据库
四、医疗机器人实时性优化技巧
1. 实时操作系统与内核配置
- • Linux PREEMPT_RT:将标准Linux内核打上实时补丁,最大延迟<50μs
-
• 核心隔离:使用
isolcpus=2-3将特定核心隔离,专用于实时任务 -
• CPU亲和性:使用
taskset或sched_setaffinity将控制进程绑定到隔离核心 - • 中断亲和性:将外设中断(如编码器、力传感器)绑定到非隔离核心,避免干扰
2. 减少内存延迟
-
• 将控制程序锁入内存(
mlockall),避免页面交换 - • 使用大内存页(HugePages),减少TLB miss
-
• 关闭NUMA自动平衡(
numactl --interleave=all),避免跨节点内存访问
3. 算法层面优化
- • 逆运动学使用解析解(如PUMA型机器人)替代数值迭代,计算时间从0.5ms降至0.05ms
- • 固定迭代次数(如5次)而非阈值收敛,保证最坏情况执行时间可预测
- • 预先计算重力补偿表、摩擦力模型,避免在线复杂计算
4. 硬件选型原则
- • CPU主频优先:医疗机器人实时控制,6.0GHz的i9-14900K优于任何低频多核CPU
- • 禁用超线程:超线程会导致缓存争用和时序不确定性,BIOS中关闭
- • 使用ECC内存(可选):医疗设备需长期稳定运行,ECC可纠正单比特错误
五、结语:医疗机器人控制的实时性,由主频守护
医疗机器人的核心价值在于“精准”与“安全”,而这二者的基础是毫秒级甚至微秒级的实时响应。在高精度手术、力反馈康复、导航定位等场景中,CPU单核主频决定了控制周期的上限,也决定了机器人的反应速度和安全性。
- • 对于1ms控制周期的精密手术机器人,i9-14900K(6.0GHz)是不可妥协的选择
- • 对于2-5ms控制周期且需并行仿真,Xeon 698X(4.8GHz+86核)是均衡平台
- • 对于离线训练和规划,EPYC 9755(128核)可提供极致并行算力
UltraLAB医疗机器人控制工作站,正是基于对实时计算与硬件架构的深度理解而设计。从实时控制专用节点到控制仿真一体化平台,每一款配置都让实时性不再成为手术安全的隐患——让工程师专注于控制算法与临床创新,而非在延迟超时的警告中焦虑。
如需针对具体机器人类型(手术/康复/导航)、控制周期(0.5ms/1ms/2ms)及实时系统(Linux PREEMPT_RT/RTX/VxWorks)的定制化配置,欢迎联系UltraLAB技术顾问团队进行实时性基准测试预约。
咨询微信号:Munchen_1900


