






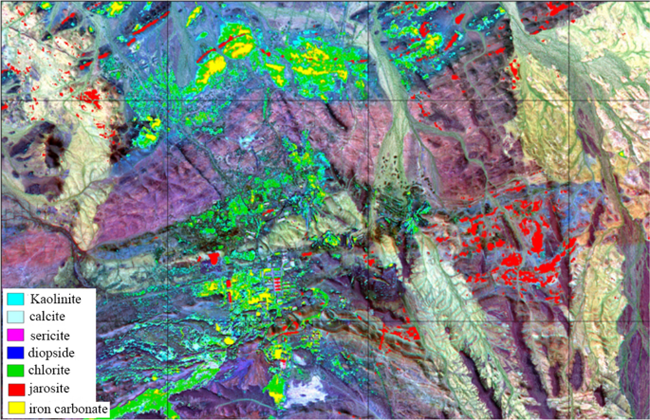
一、为什么高光谱是遥感的"终极形态"?
传统多光谱影像只有红、绿、蓝、红外四个波段,就像用四根手指去触摸世界——能感知轮廓,却抓不住细节。而高光谱遥感将光谱分辨率提升到纳米级,单景影像即可覆盖数百个连续窄波段(如GeoLabel演示的256波段雄安数据集),形成真正的三维数据立方体(空间维X×Y + 光谱维S)。
每种地物都有独一无二的光谱曲线,犹如"地物指纹"。当波段足够密集、采样间隔足够短时,水稻、小麦、棉花、大豆的光谱差异将一目了然,从根本上解决多光谱影像中"同谱异物"和"同物异谱"的顽疾。
但硬币的另一面是:数据量呈指数级爆炸。一景高光谱影像动辄数十GB,若叠加时间序列(时序维T)构建四维立方体,单项目数据量轻松突破TB级。这就引出了一个核心命题——你的工作站,能不能扛得住这条光谱曲线?
二、高光谱数据处理的五大核心计算环节
环节1:辐射定标与大气校正
将传感器DN值转换为地表反射率,消除大气散射、吸收影响。涉及辐射传输方程(如6S模型、MODTRAN)的迭代求解,浮点运算密集,单景处理需遍历全部波段。
环节2:光谱维降维与特征提取
256个波段中存在大量冗余信息。常用主成分分析(PCA)、最小噪声分离(MNF)、连续统去除(Continuum Removal)等算法,对高维矩阵进行特征分解。这一步是内存杀手——需将整景数据立方体载入内存,矩阵维度可达
(像素数 × 波段数)。
环节3:光谱库匹配与端元提取
将影像光谱曲线与JPL、USGS、JHU标准光谱库(如ASTER光谱库,覆盖0.4~14μm)进行比对,采用光谱角填图(SAM)、光谱特征拟合(SFF)等算法。核心运算是向量夹角计算,需频繁访问光谱库,内存带宽敏感。
环节4:地物分类与目标识别
从传统支持向量机(SVM)、随机森林(RF)到前沿的3D-CNN、Transformer高光谱分类网络,模型训练需处理(H, W, B) 三维张量。深度学习场景下,显存容量直接决定单次可处理的patch大小。
环节5:可视化与交互标注
如GeoLabel的高光谱曲线采样功能,需同时渲染36个波段视窗并实时绘制光谱曲线。这要求显卡具备大显存和高像素填充率,以支撑多图层叠加与动态刷新。
三、计算特点深度解析:为什么普通工作站会"卡死"?
表格
| 计算特征 | 具体表现 | 硬件瓶颈 |
|---|---|---|
| 数据维度高 | 单景:空间分辨率1m × 1000×1000像素 × 256波段 × 4字节 ≈ 1GB/景;时序叠加后可达TB级 | 内存容量、存储带宽 |
| 波段并行性强 | 辐射定标、滤波等操作可逐波段独立计算 | CPU多核并行效率 |
| 矩阵运算密集 | PCA/MNF需对协方差矩阵做特征值分解,复杂度O(n³) | 内存带宽、CPU浮点性能 |
| 光谱库查询频繁 | 每像素与光谱库做向量比对,随机内存访问 | 内存延迟、缓存容量 |
| 深度学习3D卷积 | 3D-CNN处理(H,W,B)立方体,显存占用是2D影像的数十倍 | GPU显存容量 |
| 可视化实时性 | 256波段中任意抽取36个波段同时渲染+光谱曲线绘制 | 显卡显存、OpenGL性能 |
核心矛盾:高光谱处理是"内存容量 > 存储带宽 > CPU算力 > GPU算力"的优先级排序。内存不够,数据立方体无法全量加载,只能分块处理,导致波段间统计信息断裂,PCA/MNF精度大幅下降。
四、主流软件工具链
商业软件(工程级)
表格
| 软件 | 核心功能 | 计算特点 |
|---|---|---|
| ENVI/IDL | 高光谱全流程处理(MNF、SAM、PPI、N-FINDR) | IDL脚本可并行,大内存消耗 |
| PCI Geomatica | 大气校正、光谱分析、分类 | 多核支持好 |
| ArcGIS Pro | 高光谱可视化、空间分析 | 依赖单核与显卡 |
| GeoLabel | 高光谱曲线采样、交互标注、样本制作 | 多波段视窗渲染,显存敏感 |
开源/科研工具
表格
| 软件/库 | 适用场景 |
|---|---|
| Python + spectral | 高光谱数据读写、基础处理 |
| Python + scikit-learn | SVM、RF等传统分类 |
| PyTorch/TensorFlow | 3D-CNN、SpectralFormer等深度学习分类 |
| Google Earth Engine | 大规模时序高光谱数据云端处理 |
| Orfeo ToolBox (OTB) | 开源遥感处理,支持高光谱分类 |
五、硬件配置推荐
方案A:个人科研/教学(单景处理,<100GB项目)
适用:高校课题组、研究生论文、GeoLabel标注工作站
相关机型 UltraLAB A330 超频图形工作站
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | Intel Core i9-14900K / AMD Ryzen 9 9950X | 高主频,单核性能决定ENVI响应速度 |
| 内存 | 128GB DDR5-5600 | 可全量加载中等规模数据立方体 |
| 系统盘 | 2TB NVMe Gen4 SSD | 系统+软件 |
| 数据盘 | 4TB NVMe Gen4 SSD | 高光谱原始数据+中间成果 |
| 显卡 | RTX 4070 Ti Super 16GB | 36波段视窗渲染+轻量深度学习 |
| 显示器 | 27" 4K IPS | 光谱曲线与影像对照分析 |
方案B:团队生产/省级遥感中心(时序分析,TB级项目)
适用:国土调查、农业监测、生态环境评估
相关机型 UltraLAB AX430
表格
| 组件 | 推荐配置 | 说明 |
|---|---|---|
| CPU | 2× Intel Xeon W7-3465X (28C/56T) | 多波段并行处理,ENVI/IDL效率最大化 |
| 内存 | 512GB~1TB DDR5-4800 RDIMM | 全量加载时序高光谱立方体 |
| 系统盘 | 2TB NVMe Gen5 SSD | |
| 数据盘 | 8TB NVMe SSD × 2 | 持续读10GB/s,TB级数据秒级加载 |
| 显卡 | RTX Pro 5000 48GB / RTX Pro 6000 96GB | 大显存支撑256波段全量可视化 |
| 阵列卡 | NVME-RAID | NVMe聚合 |
| 网络 | 双万兆光口 | 遥感数据中心数据迁移 |
方案C:AI高光谱深度学习工作站
适用:高光谱目标检测、3D-CNN分类、SpectralTransformer训练
相关机型 UltraLAB AE450 超频图形工作站
表格
| 组件 | 推荐配置 | |
|---|---|---|
| CPU | AMD Threadripper PRO 7995WX (96C) | |
| 内存 | 512GB DDR5 RDIMM | |
| GPU | RTX Pro 6000 96GB ×2 | 3D卷积张量显存占用极大 |
| 存储 | 16TB NVMe 全闪存阵列 | |
| 系统 | Ubuntu 22.04 + CUDA 12.x |
六、关键选型建议
-
内存是生死线:ENVI做MNF时,需构建
(波段数 × 波段数)协方差矩阵并求特征值。256波段仅需约256KB,但若像素数巨大或采用分块策略,中间矩阵可能膨胀至数十GB。128GB是底线,512GB是甜点。 -
存储必须用NVMe:高光谱数据为波段顺序格式(BSQ/BIL/BIP),随机访问任意波段时,机械硬盘寻道时间直接拖垮效率。NVMe SSD可将波段读取速度提升10倍以上。
-
显卡显存决定可视化上限:GeoLabel同时打开36个波段视窗+光谱曲线,每个波段按1000×1000像素×4字节计算,仅影像缓存就需约144MB,叠加OpenGL纹理缓冲、帧缓冲后,16GB显存是流畅操作的保障。
-
显示器建议双屏或4K高分:左侧显示高光谱假彩色合成影像,右侧显示光谱曲线与统计面板,27" 4K分辨率可避免频繁切换窗口。
七、总结
高光谱遥感让地物识别从"看颜色"进化到"读指纹",但这条光谱曲线的背后,是TB级数据立方体、数百维矩阵运算、实时多波段渲染的算力挑战。一台配置合理的高光谱工作站,不是简单的"高配电脑",而是大内存+高速存储+专业显卡的精密平衡。
项目规模与配置对照速查表:
表格
| 数据规模 | 推荐内存 | 推荐存储 | 推荐显卡 |
|---|---|---|---|
| 单景<10GB | 64~128GB | 2TB NVMe | RTX 4070 12GB |
| 单景10~50GB | 128~256GB | 4TB NVMe | RTX Pro 5000 48GB |
| 时序TB级 | 512GB~1TB | 8TB+ NVMe阵列 | RTX Pro 6000 96GB |
| AI深度学习 | 512GB+ | 16TB+ 全闪存 | 2× RTX Pro 6000 96GB |
如需针对 ENVI高光谱模块、GeoLabel标注流程 或 PyTorch 3D-CNN高光谱分类 某一具体场景做深度优化配置,可进一步提供需求。
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800


